MIT desenvolve sistema de memória espacial para robôs: eles vão lembrar onde estão suas chaves
Pesquisadores do MIT criaram um sistema de memória espacial para robôs. Ele lembra onde estão os objetos domésticos enquanto a máquina percorre um cômodo. O algoritmo não registra todo o campo de visão, apenas os detalhes importantes dos objetos: forma, posição e contexto. Assim, o robô consegue lembrar onde viu pela última vez as chaves ou os óculos, sem carga excessiva no processador. É um primeiro passo rumo a verdadeiros robôs assistentes domésticos.
Processado por IA de MIT News; editado por Hamidun News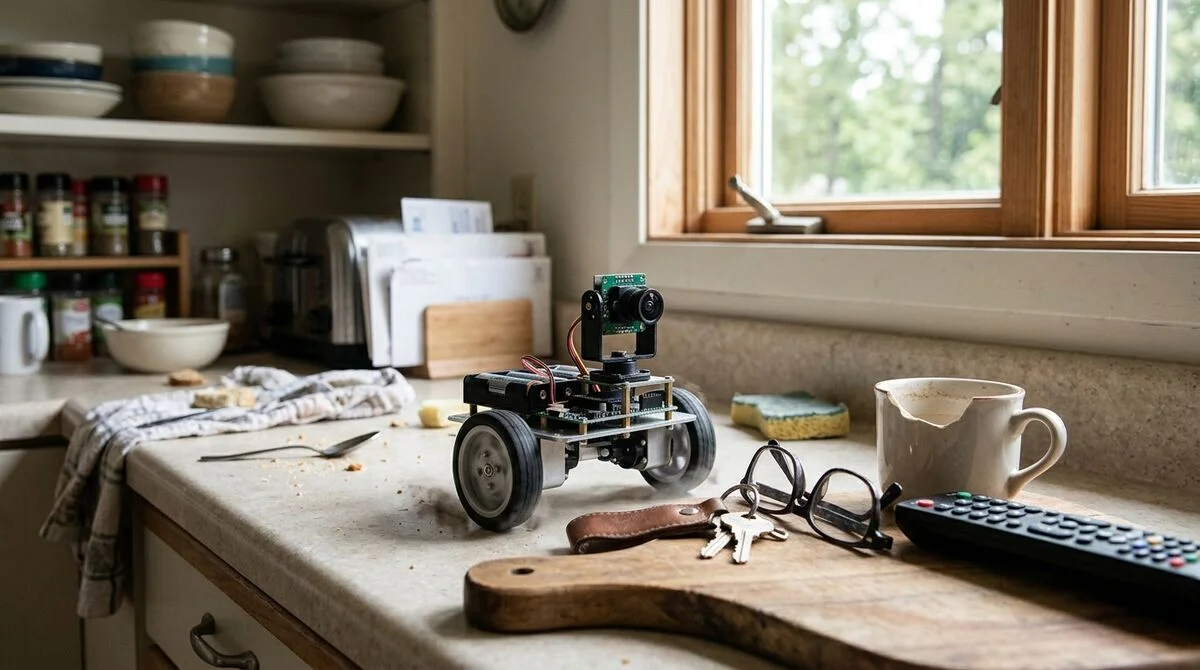
Pesquisadores do MIT desenvolveram um novo sistema de memória espacial para robôs. Ele captura de forma eficiente os detalhes dos objetos que a máquina percebe ao percorrer os cômodos e abre caminho para robôs que realmente entendam o ambiente doméstico.
Como o sistema funciona
A memória espacial para robôs é um problema que os pesquisadores tentam resolver há muitos anos. A abordagem clássica é construir um mapa 3D completo do ambiente e sobrepor a ele rótulos semânticos dos objetos. O método funciona em laboratório, mas escala mal para casas reais: há objetos demais, o ambiente muda o tempo todo e um robô doméstico comum dispõe de poucos recursos computacionais.
O sistema do MIT adota outro princípio. Em vez de escanear tudo, o algoritmo se concentra em capturar de forma eficiente informações sobre itens específicos: forma, posição e contexto ao redor. Conforme o robô se desloca pelos cômodos, o sistema constrói um mapa orientado a objetos, e não geométrico, sem cálculos excessivos.
Essa abordagem é bem mais econômica que as soluções padrão: o sistema guarda o que importa, e não tudo o que entra no campo de visão da câmera.
Por que um robô precisa lembrar onde estão as chaves
O título da publicação do MIT, "A IA poderia dizer onde você deixou as chaves?", define o problema com precisão. Essa capacidade de lembrar a localização de objetos domésticos é considerada uma das lacunas críticas da robótica doméstica.
Os robôs atuais fazem muita coisa: mapeiam cômodos, desviam de obstáculos e voltam para carregar. Mas lembrar que, três horas atrás, as chaves estavam na mesa e agora não estão mais é algo que a maioria dos sistemas não consegue fazer. Os objetos de uma casa real mudam de lugar o tempo todo, e rastreá-los exige um banco de dados espaço-temporal específico, que o sistema do MIT permite construir em segundo plano.
O novo sistema permite ao robô:
- lembrar objetos na primeira detecção e atualizar a informação em visitas posteriores
- distinguir itens parecidos pelo contexto e pela localização típica
- construir um mapa semântico sobre o geométrico, indicando onde cada coisa costuma ficar
- acompanhar a movimentação dos objetos ao longo do tempo
- guardar o histórico espacial dos objetos sem carga excessiva no processador
O próximo passo para os robôs domésticos
Os robôs aspiradores viraram produto de massa e se orientam bem no espaço. Mas a compreensão deles sobre a casa continua puramente geométrica: sabem onde ficam as paredes, mas não onde estão as suas coisas. É essa a distância entre "o robô se move pela casa" e "o robô ajuda na casa".
O sistema do MIT fecha uma lacuna funcional importante. Um robô que percorrer o apartamento com esse sistema poderá não só montar a planta, mas também responder a perguntas do dia a dia: onde viu o controle remoto pela última vez, onde costumam deixar os óculos. As aplicações vão além da casa: armazéns, hospitais, instituições para idosos, em qualquer lugar em que seja importante saber onde estão objetos específicos.
"A IA poderia dizer onde você deixou as chaves?" é a pergunta que o
MIT coloca no centro do trabalho.
O que isso significa
A memória espacial é um dos componentes essenciais que faltam aos robôs domésticos. O desenvolvimento do MIT torna esse componente eficiente e prático até para dispositivos com recursos limitados.
Se o sistema se mostrar eficaz em condições reais, pode acelerar de forma significativa a chegada de uma nova geração de robôs assistentes domésticos, daqueles que realmente ajudam, e não apenas circulam pelo chão.
Perguntas frequentes sobre a notícia
Como o sistema funciona?
A memória espacial para robôs é um problema que os pesquisadores tentam resolver há muitos anos. A abordagem clássica é construir um mapa 3D completo do ambiente e sobrepor a ele rótulos semânticos dos objetos. O método funciona em laboratório, mas escala mal para casas reais: há objetos demais, o ambiente muda o tempo todo e um robô doméstico comum dispõe de poucos recursos computacionais. O sistema do MIT adota outro princípio. Em vez de escanear tudo, o algoritmo se concentra em capturar de forma eficiente informações sobre itens específicos: forma, posição e contexto ao
Por que um robô precisa lembrar onde estão as chaves?
O título da publicação do MIT, "A IA poderia dizer onde você deixou as chaves?", define o problema com precisão. Essa capacidade de lembrar a localização de objetos domésticos é considerada uma das lacunas críticas da robótica doméstica. Os robôs atuais fazem muita coisa: mapeiam cômodos, desviam de obstáculos e voltam para carregar. Mas lembrar que, três horas atrás, as chaves estavam na mesa e agora não estão mais é algo que a maioria dos sistemas não consegue fazer. Os objetos de uma casa real mudam de lugar o tempo todo, e rastreá-los exige um banco de dados espaço-temp
O que se sabe sobre O próximo passo para os robôs domésticos?
Os robôs aspiradores viraram produto de massa e se orientam bem no espaço. Mas a compreensão deles sobre a casa continua puramente geométrica: sabem onde ficam as paredes, mas não onde estão as suas coisas. É essa a distância entre "o robô se move pela casa" e "o robô ajuda na casa". O sistema do MIT fecha uma lacuna funcional importante. Um robô que percorrer o apartamento com esse sistema poderá não só montar a planta, mas também responder a perguntas do dia a dia: onde viu o controle remoto pela última vez, onde costumam deixar os óculos. As aplicações vão além da casa:
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
O essencial da IA — uma vez por semana
Sete histórias que realmente importaram, escolhidas a dedo. Sem ruído nem releases.
Pronto! Verifique seu e-mail para a confirmação.