Un robot con un LLM de Google: así se entrenó un modelo de 270M de parámetros para controlar movimientos
Un ingeniero ha integrado con éxito un modelo de lenguaje compacto de Google (270 millones de parámetros) en un robot de orugas con brazo manipulador y lo ha entrenado para trabajar en simulación. El modelo aprendió a tomar decisiones por su cuenta sobre los movimientos y el agarre de objetos. El experimento demuestra que los LLM compactos son capaces de controlar sistemas robóticos complejos.
Procesado por IA desde Habr AI; editado por Hamidun News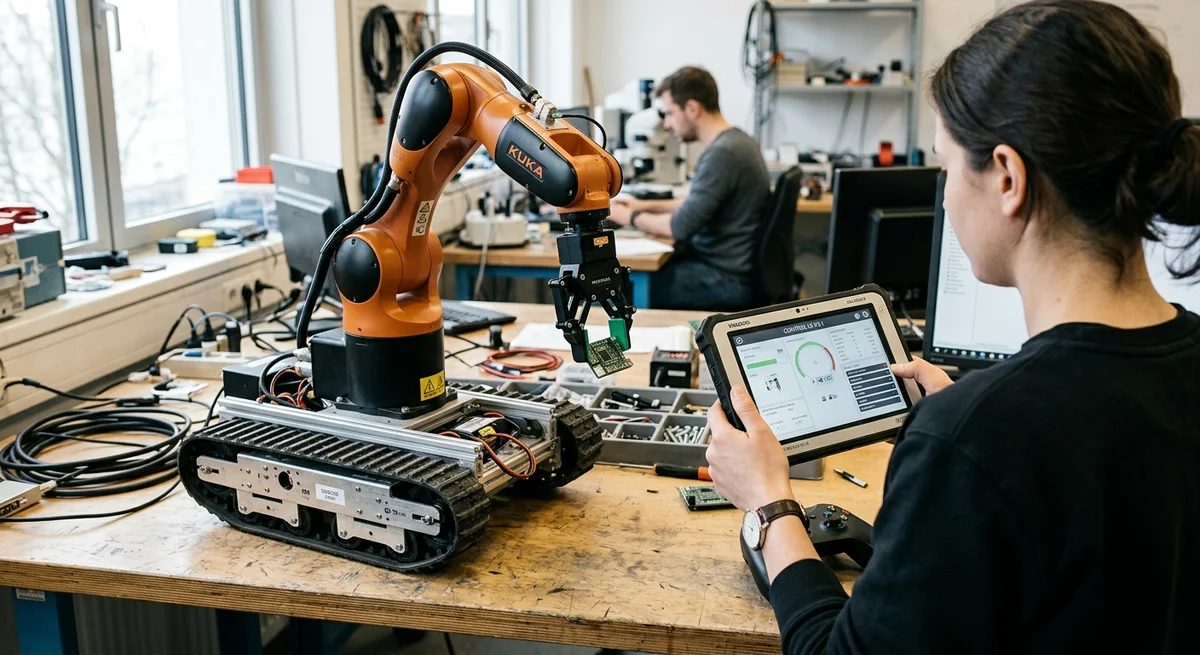
Un ingeniero integró un modelo de lenguaje abierto y compacto de Google (270 millones de parámetros) en un robot de orugas con brazo manipulador y lo entrenó para controlar sus movimientos exclusivamente en simulación. El experimento demuestra que los LLM compactos pueden aprender a controlar sistemas físicos complejos sin necesidad de enormes recursos de cómputo.
Por qué un LLM compacto
Google lanzó la serie de modelos compactos Gemini Nano, diseñados para dispositivos con recursos de cómputo limitados. Un modelo de 270 millones de parámetros no es un gigante como GPT-4, sino una herramienta precisa y elegante que puede ejecutarse directamente en los sistemas embebidos del robot, sin recurrir a servidores en la nube.
Esta arquitectura aporta varias ventajas clave para la robótica. En primer lugar, el modelo funciona en local y no necesita conexión a internet: el robot es totalmente autónomo. En segundo lugar, responde sin la latencia de la transmisión por red, algo crucial cuando unos milisegundos deciden el resultado de una operación. En tercer lugar, su consumo energético es bajo: la batería del robot dura más y la electrónica no se sobrecalienta.
El autor eligió este modelo porque su rendimiento es más que suficiente para tomar decisiones en el control de sistemas físicos. Un modelo compacto aprende más rápido que los LLM gigantes y necesita menos datos de entrenamiento.
Entrenamiento en un entorno virtual
Todo el experimento se realizó en simulación, en un entorno virtual donde la física y la dinámica se comportan como en la realidad. El robot de orugas con brazo manipulador no se movía por una habitación real, sino dentro de un modelo informático. Así, el autor pudo probar rápidamente miles de variantes de comportamiento sin riesgo de dañar un equipo real y caro.
El modelo de lenguaje recibía información sobre el estado del robot (la posición de las orugas, el ángulo de giro, las coordenadas del manipulador y la imagen de una cámara virtual) y aprendía a decidir por sí mismo cómo actuar.
El modelo aprendió las siguientes habilidades:
- Control de las orugas: cuándo activarlas, en qué dirección y a qué velocidad
- Navegación y orientación: cómo girar y orientarse en el espacio
- Manipulación: cómo debe el brazo aproximarse a los objetos, agarrarlos y desplazarlos
- Coordinación: cómo coordinar el movimiento del cuerpo y del brazo para ejecutar tareas complejas
El modelo aprendió por ensayo y error: probaba una acción, veía el resultado en la simulación y corregía su comportamiento. El proceso no es instantáneo, pero tras cientos de miles de iteraciones el modelo encontraba estrategias de control eficaces. Al final aprendió a realizar manipulaciones con un propósito concreto (agarrar objetos, moverlos, apilarlos), exactamente como si el robot fuera físico.
Neuropunk en lugar de marketing
El autor llama a su proyecto «neuropunk»: un experimento técnicamente interesante y, a la vez, provocador. La filosofía es sencilla: si tomas un modelo abierto, lo cargas en un robot y le das libertad para aprender en simulación, ¿puede convertirse en mano de obra útil?
Los escépticos suelen responder que no: la robótica necesitaría una arquitectura especial, billones de parámetros y megabytes de datos. La respuesta del autor: no, sí puede. Y funciona.
No hacen falta cantidades enormes de parámetros, arquitecturas especiales ni datos infinitos. A un modelo compacto de 270 millones de parámetros le basta para aprender, en simulación, a controlar un sistema mecánico nada trivial: un robot con orugas y brazo manipulador que realiza manipulaciones en un espacio tridimensional. La paradoja es que los modelos compactos suelen ser más versátiles que las herramientas especializadas.
Qué significa esto
El experimento difumina la frontera entre los modelos de lenguaje «puros» y el control de sistemas físicos. Mañana, los LLM compactos podrían controlar de verdad manipuladores industriales, plataformas autónomas y robots móviles directamente sobre el terreno: en fábricas, almacenes, agricultura y logística. Sin recurrir a la nube, sin latencia de red, con licencias abiertas y a un precio asequible.
Eso sí, siempre que los modelos aprendan a transferir de forma fiable lo aprendido en simulación al mundo real, lo que se conoce como sim-to-real transfer. Y eso ya ha empezado.
- 1 nov 2026Prueba de 16 modelos en 7 buscadores: Exa obtuvo una media de 10,5 puntos de 14; SearXNG, en torno a 3
- 1 nov 2026StreamVibe, el agente de vídeo de Google, supera en un 10,7 % a otros modelos en momento y calidad de respuesta
- 1 nov 2026OpenAI reescribe las reglas de comportamiento de GPT: cinco valores y una cadena de prioridades
- 1 nov 2026Los bots de voz con LLM recurren al clasificador rápido Jev: decisiones en 200–500 ms
Preguntas frecuentes sobre la noticia
¿Qué se sabe sobre Por qué un LLM compacto?
Google lanzó la serie de modelos compactos Gemini Nano, diseñados para dispositivos con recursos de cómputo limitados. Un modelo de 270 millones de parámetros no es un gigante como GPT-4, sino una herramienta precisa y elegante que puede ejecutarse directamente en los sistemas embebidos del robot, sin recurrir a servidores en la nube. Esta arquitectura aporta varias ventajas clave para la robótica. En primer lugar, el modelo funciona en local y no necesita conexión a internet: el robot es totalmente autónomo. En segundo lugar, responde sin la latencia de la transmisión por
¿Qué se sabe sobre Entrenamiento en un entorno virtual?
Todo el experimento se realizó en simulación, en un entorno virtual donde la física y la dinámica se comportan como en la realidad. El robot de orugas con brazo manipulador no se movía por una habitación real, sino dentro de un modelo informático. Así, el autor pudo probar rápidamente miles de variantes de comportamiento sin riesgo de dañar un equipo real y caro. El modelo de lenguaje recibía información sobre el estado del robot (la posición de las orugas, el ángulo de giro, las coordenadas del manipulador y la imagen de una cámara virtual) y aprendía a decidir por sí mism
¿Qué se sabe sobre Neuropunk en lugar de marketing?
El autor llama a su proyecto «neuropunk»: un experimento técnicamente interesante y, a la vez, provocador. La filosofía es sencilla: si tomas un modelo abierto, lo cargas en un robot y le das libertad para aprender en simulación, ¿puede convertirse en mano de obra útil? Los escépticos suelen responder que no: la robótica necesitaría una arquitectura especial, billones de parámetros y megabytes de datos. La respuesta del autor: no, sí puede. Y funciona. No hacen falta cantidades enormes de parámetros, arquitecturas especiales ni datos infinitos. A un modelo compacto de 270 m
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.