Las tres leyes de Asimov pasan de la ficción a la realidad de los robots humanoides
Las tres leyes de la robótica de Asimov pasan de la ficción a la realidad de la ingeniería. Los robots humanoides aprenden a caminar, caer y levantarse, pero la seguridad ya no es solo una cuestión filosófica: es la tarea concreta de escribir código que defina un comportamiento seguro de la máquina entre personas. El problema es más difícil de lo que parece, y los ingenieros lo abordan de forma pragmática, no con las reglas de Asimov.
Procesado por IA desde Habr AI; editado por Hamidun News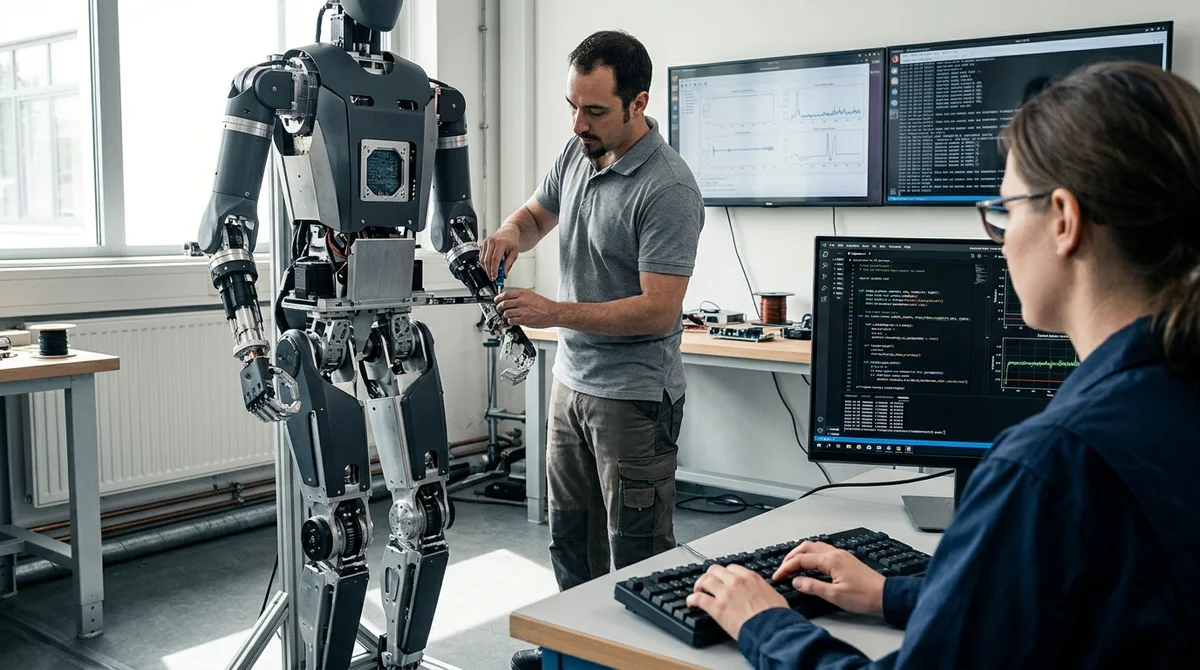
Las tres leyes de la robótica de Asimov pasan de la ficción a la realidad. Hace más de 80 años, el escritor formuló reglas sencillas para las máquinas que parecían puramente especulativas. Pero ahora que los robots humanoides aprenden a caminar, correr y coger objetos, la cuestión se ha convertido en un problema de ingeniería concreto.
Las leyes de Asimov: un recordatorio
Primera ley: un robot no puede dañar a un ser humano ni, por inacción, permitir que sufra daño. Segunda: un robot debe obedecer las órdenes de los humanos, salvo que contradigan la primera ley. Tercera: un robot debe proteger su propia existencia, siempre que ello no contradiga las dos primeras.
«Una máquina puede ser más lista, pero seguirá siendo una esclava; un humano puede no ser tan listo, pero será el amo».
En estas tres líneas, Asimov captó la esencia de la relación.
Por qué la teoría se convirtió en un problema de ingeniería
La tecnología de los robots humanoides avanza con rapidez. Boston Dynamics, Tesla Optimus y Figure AI fabrican máquinas más ágiles que cualquier manipulador industrial. Se mueven por espacios humanos: oficinas, almacenes, hogares. Y ahí aparece el problema que Asimov anticipó:
- El robot debe distinguir la intención de una persona del peligro real
- Durante un fallo, el código no debe permitir que la máquina ataque
- El sistema de seguridad debe funcionar sin conexión de red
- Los fallos de alimentación, sensores y memoria no deben desencadenar un comportamiento inseguro
- La máquina debe ser capaz de decir «no lo sé» en lugar de hacer una suposición peligrosa
Parece sencillo, pero en la ingeniería real la complejidad es infernal. Un robot no ve a través de las paredes. El sistema de reconocimiento puede equivocarse. Una persona puede dar una orden contradictoria. Y en medio de ese ruido, las tres leyes de Asimov tienen que funcionar.
Cómo se implementa hoy
El enfoque de los desarrolladores es pragmático, no asimoviano. Boston Dynamics usa limitadores físicos de velocidad y fuerza. Tesla incorpora copias de respaldo y monitorización de fallos al entrenamiento. Figure AI trabaja en modelos de comportamiento que buscan un compromiso entre rendimiento y seguridad. Nadie escribe un código simple como `IF robot_sees_human THEN stop()`. La realidad son millones de sentencias condicionales, entrenamiento con datos y modelos probabilísticos que deben funcionar en entornos distintos.
Qué significa
Asimov tenía razón y no la tenía a la vez. Acertó en que la seguridad de las máquinas es un problema central de ingeniería. Se equivocó al creer que se puede resolver con tres leyes simples. Las leyes reales para los robots son miles de páginas de especificaciones, pruebas de fallos de hardware, guías éticas y precedentes judiciales que aún están por crearse.
La primera pregunta que un ingeniero hace hoy a un humanoide suena exactamente como la primera ley de Asimov.
Preguntas frecuentes sobre la noticia
¿Qué se sabe sobre Las leyes de Asimov: un recordatorio?
Primera ley: un robot no puede dañar a un ser humano ni, por inacción, permitir que sufra daño. Segunda: un robot debe obedecer las órdenes de los humanos, salvo que contradigan la primera ley. Tercera: un robot debe proteger su propia existencia, siempre que ello no contradiga las dos primeras. «Una máquina puede ser más lista, pero seguirá siendo una esclava; un humano puede no ser tan listo, pero será el amo». En estas tres líneas, Asimov captó la esencia de la relación.
¿Qué se sabe sobre Por qué la teoría se convirtió en un problema de ingeniería?
La tecnología de los robots humanoides avanza con rapidez. Boston Dynamics, Tesla Optimus y Figure AI fabrican máquinas más ágiles que cualquier manipulador industrial. Se mueven por espacios humanos: oficinas, almacenes, hogares. Y ahí aparece el problema que Asimov anticipó: El robot debe distinguir la intención de una persona del peligro real Durante un fallo, el código no debe permitir que la máquina ataque El sistema de seguridad debe funcionar sin conexión de red Los fallos de alimentación, sensores y memoria no deben desencadenar un comportamiento inseguro La máquina
Cómo se implementa hoy?
El enfoque de los desarrolladores es pragmático, no asimoviano. Boston Dynamics usa limitadores físicos de velocidad y fuerza. Tesla incorpora copias de respaldo y monitorización de fallos al entrenamiento. Figure AI trabaja en modelos de comportamiento que buscan un compromiso entre rendimiento y seguridad. Nadie escribe un código simple como `IF robot_sees_human THEN stop()`. La realidad son millones de sentencias condicionales, entrenamiento con datos y modelos probabilísticos que deben funcionar en entornos distintos.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.