El MIT enseña a una IA generativa a completar objetos ocultos a partir de señales inalámbricas
El MIT ha mejorado la "visión" inalámbrica de los robots: un modelo generativo completa las partes ocultas de los objetos a partir de los reflejos de señales mmWave, cercanas al Wi-Fi. El sistema Wave-Former es casi un 20% más preciso que los enfoques anteriores, y RISE es capaz de reconstruir una habitación entera con un solo radar estacionario y el movimiento de una persona. La tecnología podría resultar útil en almacenes, hogares inteligentes y situaciones en las que las cámaras no son deseables por motivos de privacidad.
Procesado por IA desde MIT News; editado por Hamidun News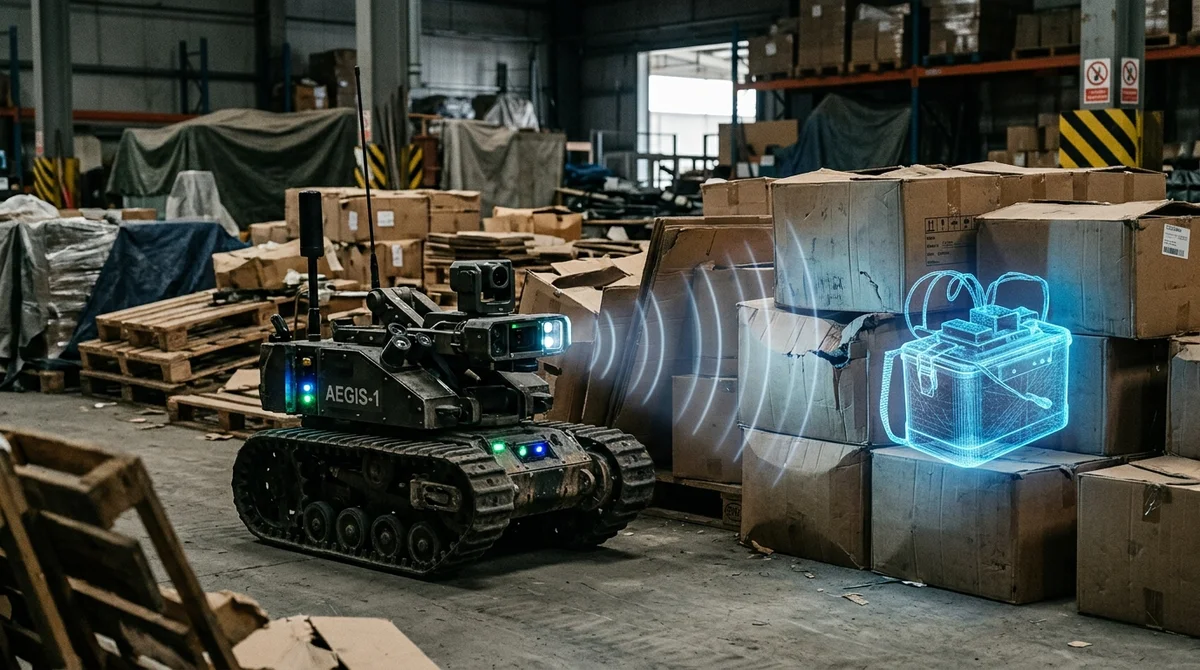
Investigadores del MIT han mejorado un sistema de "visión" inalámbrica que reconoce objetos ocultos tras obstáculos a partir de los reflejos de señales de ondas milimétricas. Un modelo generativo completa ahora las partes que faltan de la forma y ayuda a los robots a entender con más precisión qué hay detrás de cartón, plástico, pladur o tela.
Cómo funciona
Las versiones anteriores de estos sistemas ya podían usar señales mmWave para construir un modelo 3D aproximado de un objeto oculto tras una barrera. El problema estaba en la física de la reflexión: las ondas suelen salir rebotadas en una dirección en lugar de volver al sensor. Por eso el sistema normalmente solo "veía" la parte superior del objeto, mientras que las superficies laterales e inferiores quedaban como zonas vacías.
Para un robot esto es crítico: si la forma se reconstruye con imprecisión, el manipulador determina peor cómo agarrar el objeto con seguridad y cómo está colocado en el espacio.
Para sortear esta limitación, el equipo del MIT añadió un modelo generativo que recibe una reconstrucción incompleta y completa una forma plausible entera. Pero faltaban conjuntos de datos reales de mmWave para entrenar, así que los investigadores dieron un rodeo: tomaron grandes conjuntos de imágenes generadas por ordenador y los adaptaron a las propiedades de los reflejos inalámbricos, incluidos la especularidad y el ruido. Con esa base sintética entrenaron el sistema Wave-Former. Primero propone posibles superficies del objeto a partir de los reflejos, luego el modelo rellena los huecos y después afina la geometría hasta lograr una reconstrucción 3D completa.
Precisión y escenas
En las pruebas, Wave-Former reconstruyó las formas de unos 70 objetos cotidianos, desde latas y cajas hasta frutas y utensilios de cocina. Los objetos se ocultaron tras cartón, madera, pladur, plástico y tela, o se colocaron debajo de estos materiales. Según el MIT, el nuevo esquema logró una reconstrucción casi un 20 por ciento más precisa que los mejores enfoques anteriores. En la práctica es un paso importante: el sistema no se limita a detectar la presencia de un objeto, sino que se acerca a comprender su forma, volumen y límites reales.
"Usamos la IA para desbloquear por fin el potencial de la visión inalámbrica", afirma
Fadel Adib, responsable del trabajo.
El equipo no se detuvo ahí y construyó un segundo sistema, RISE, que reconstruye no un objeto aislado, sino una habitación entera. Le bastan un radar estacionario y el movimiento de una persona dentro del espacio. Cuando alguien camina, parte de la señal rebota en esa persona, luego en paredes y muebles, y después regresa al sensor. Estos reflejos secundarios suelen considerarse ruido y se descartan, pero el MIT enseñó al modelo a extraer de ellos la distribución de la escena. En experimentos con más de 100 trayectorias de movimiento de personas, RISE fue en promedio unas dos veces más preciso que los métodos existentes.
Dónde podría usarse
El valor práctico no está solo en la precisión, sino también en el formato de uso. Para analizar una escena no hace falta un robot móvil con un sensor que tenga que recorrer la habitación y escanearla desde distintos puntos. Basta un radar inmóvil. Además, el método no se basa en cámaras convencionales, por lo que encaja mejor en escenarios donde importa la privacidad de las personas que aparecen en el plano.
- Comprobación del contenido de cajas y paquetes antes del envío
- Búsqueda de objetos tapados por otras cosas en un almacén o en casa
- Reconstrucción de la distribución de una habitación con un único sensor estacionario
- Determinación de la posición de una persona para que el robot se mueva con más seguridad
- Escenarios en los que no conviene usar cámaras por privacidad
Si la tecnología gana en detalle y robustez, tendrá opciones de salir del laboratorio. El equipo del MIT afirma sin rodeos que el siguiente paso son modelos base más grandes para señales inalámbricas, por analogía con la forma en que GPT, Claude y Gemini trabajan con texto e imágenes. Este enfoque podría convertir la detección inalámbrica, hoy una herramienta de investigación muy específica, en una capa universal de percepción para robots y espacios inteligentes.
Qué significa
El MIT muestra un cambio interesante: en lugar de exprimir a mano el máximo de cada reflejo, los investigadores encargan a un modelo generativo que adivine la geometría que falta a partir de datos parciales. Si este enfoque escala, los robots podrán "ver" con más seguridad tras los obstáculos allí donde una cámara normal resulta inútil o no es deseable.
Preguntas frecuentes sobre la noticia
Cómo funciona?
Las versiones anteriores de estos sistemas ya podían usar señales mmWave para construir un modelo 3D aproximado de un objeto oculto tras una barrera. El problema estaba en la física de la reflexión: las ondas suelen salir rebotadas en una dirección en lugar de volver al sensor. Por eso el sistema normalmente solo "veía" la parte superior del objeto, mientras que las superficies laterales e inferiores quedaban como zonas vacías. Para un robot esto es crítico: si la forma se reconstruye con imprecisión, el manipulador determina peor cómo agarrar el objeto con seguridad y cómo
¿Qué se sabe sobre Precisión y escenas?
En las pruebas, Wave-Former reconstruyó las formas de unos 70 objetos cotidianos, desde latas y cajas hasta frutas y utensilios de cocina. Los objetos se ocultaron tras cartón, madera, pladur, plástico y tela, o se colocaron debajo de estos materiales. Según el MIT, el nuevo esquema logró una reconstrucción casi un 20 por ciento más precisa que los mejores enfoques anteriores. En la práctica es un paso importante: el sistema no se limita a detectar la presencia de un objeto, sino que se acerca a comprender su forma, volumen y límites reales. "Usamos la IA para desbloquear p
Dónde podría usarse?
El valor práctico no está solo en la precisión, sino también en el formato de uso. Para analizar una escena no hace falta un robot móvil con un sensor que tenga que recorrer la habitación y escanearla desde distintos puntos. Basta un radar inmóvil. Además, el método no se basa en cámaras convencionales, por lo que encaja mejor en escenarios donde importa la privacidad de las personas que aparecen en el plano. Comprobación del contenido de cajas y paquetes antes del envío Búsqueda de objetos tapados por otras cosas en un almacén o en casa Reconstrucción de la distribución de
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.