MarkTechPost explica cómo construir un agente VLA ligero con un modelo del mundo latente y MPC
MarkTechPost ha publicado un tutorial práctico para construir un agente embodied ligero inspirado en los sistemas VLA. En el ejemplo, el agente no recibe coordenadas simbólicas: trabaja con fotogramas RGB, aprende un modelo del mundo compacto y elige sus acciones mediante model predictive control. Es un buen análisis para quien quiera entender cómo conectar percepción, predicción y replanificación sin recurrir a un stack pesado.
Procesado por IA desde MarkTechPost; editado por Hamidun News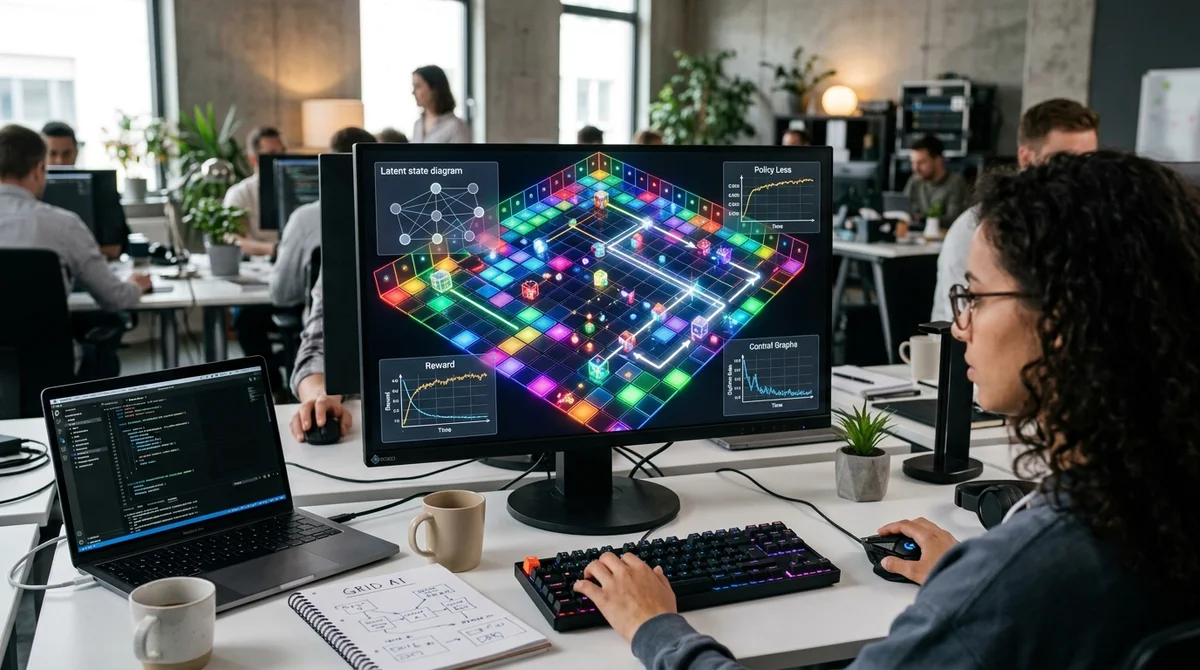
MarkTechPost ha publicado un tutorial detallado sobre cómo construir un agente embodied compacto que percibe el entorno a través de imágenes, crea un modelo interno del mundo y planifica sus acciones con model predictive control. El protagonista no es un robot industrial listo para usar, sino una simulación. En ella se ve con claridad cómo, a partir de píxeles en bruto, surge un ciclo de percepción, predicción, planificación y replanificación.
Este formato resulta especialmente valioso ahora: los sistemas Vision-Language-Action generan mucho ruido, pero escasean los ejemplos breves y transparentes que muestren cómo funcionan estas ideas a nivel de arquitectura. La base del ejemplo es un grid world renderizado íntegramente con NumPy. El sistema no recibe variables de estado simbólicas, como las coordenadas del agente o un mapa de obstáculos, sino fotogramas RGB normales.
Así, la tarea se acerca más a los escenarios embodied reales, donde el agente no puede limitarse a leer una descripción perfecta del mundo y tiene que extraer la estructura del flujo visual. Incluso en un entorno sencillo, este cambio transforma el planteamiento: el modelo tiene que entender primero qué está viendo y, después, elegir una acción. Por eso el tutorial ilustra bien en qué se diferencian los agentes basados en píxeles de los sistemas clásicos, que trabajan con un estado del entorno preparado de antemano.
Para el lector, además, es una buena puerta de entrada al tema: permite seguir todo el recorrido, desde el fotograma de entrada hasta la decisión de salida, sin matemáticas complejas ni infraestructura aparatosa. La siguiente capa es un modelo del mundo latente y ligero. Primero, la observación se codifica en una representación interna compacta; después, el modelo aprende a predecir cómo cambiará ese estado al ejecutar el comando elegido.
Esto permite planificar en un espacio latente más comprimido, en lugar de hacerlo en el espacio de píxeles, donde todo es demasiado voluminoso y ruidoso. En la práctica, el agente puede simular rápidamente varias trayectorias futuras posibles y compararlas sin recorrer las imágenes fotograma a fotograma. Aquí se entiende la idea clave de un world model: el sistema aprende primero a «imaginar» internamente cómo evolucionará el entorno y luego usa esa imaginación para elegir el siguiente paso.
Este enfoque también hace más interpretable el comportamiento del agente: un ingeniero puede evaluar por separado la calidad de la codificación, la precisión en la predicción de la dinámica y la planificación final. Para elegir las acciones, los autores recurren a model predictive control, o MPC. La lógica es sencilla: el agente no fija de antemano un plan largo, sino que en cada paso evalúa varios candidatos, predice sus consecuencias con el modelo del mundo y elige el mejor escenario a corto plazo.
Con cada nueva observación, el cálculo se repite, de modo que el comportamiento puede ajustarse a medida que cambia la situación. El resultado es un ciclo simplificado, pero muy ilustrativo, de percepción, predicción y replanificación. El valor práctico de este material está en que divide la IA embodied en bloques comprensibles, sin simuladores pesados, frameworks de robótica ni grandes modelos multimodales.
Resulta especialmente útil para investigadores, estudiantes e ingenieros que buscan algo más que ejecutar demos ya hechas y quieren entender cómo se conectan percepción, world modeling y control dentro de un mismo sistema. Los autores tampoco ocultan las limitaciones del enfoque: se trata de un entorno didáctico, no de un sistema listo para el mundo físico, y precisamente por eso se aprecia bien la lógica arquitectónica, que luego puede trasladarse a escenarios más complejos. La principal conclusión del análisis de MarkTechPost es sencilla: es posible entender los agentes embodied sin un stack gigantesco si se construye un sistema pequeño pero honesto, en el que la percepción visual, el modelo del mundo latente y el MPC funcionen juntos.
Para los ingenieros, es una forma útil de validar rápidamente las ideas básicas de world modeling y planning. Para el mercado de la IA, es un recordatorio más de que el progreso de los sistemas agénticos no depende únicamente del tamaño de los modelos: también cuenta lo bien que saben predecir el entorno y tomar decisiones en un ciclo cerrado.
Build & Ship Production AI Agents Without Boilerplate Code
Start your free 72-hour trial at Hamidun Academy (academy.hamidun.com) — interactive lessons on Claude Code & Cursor, live Tech Radar, and production agent templates.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.