Adiós a la latencia: la Universidad Tecnológica de Nanyang acelera la reacción de los robots en entornos dinámicos
Investigadores de la Universidad Tecnológica de Nanyang (NTU) han presentado una solución a un problema fundamental: la «reacción lenta» de los robots basados en modelos Vision-Language-Action (VLA). Hasta ahora, estos sistemas sufrían una alta latencia de cálculo, lo que los hacía inadecuados para condiciones que cambian con rapidez. La nueva técnica de optimización permite a los robots procesar órdenes visuales y de texto casi al instante, con movimientos fluidos y gran precisión en un entorno dinámico. El avance reduce la distancia entre la inteligencia del software y la ejecución física, y abre el camino a asistentes realmente autónomos.
Procesado por IA desde Jiqizhixin (机器之心); editado por Hamidun News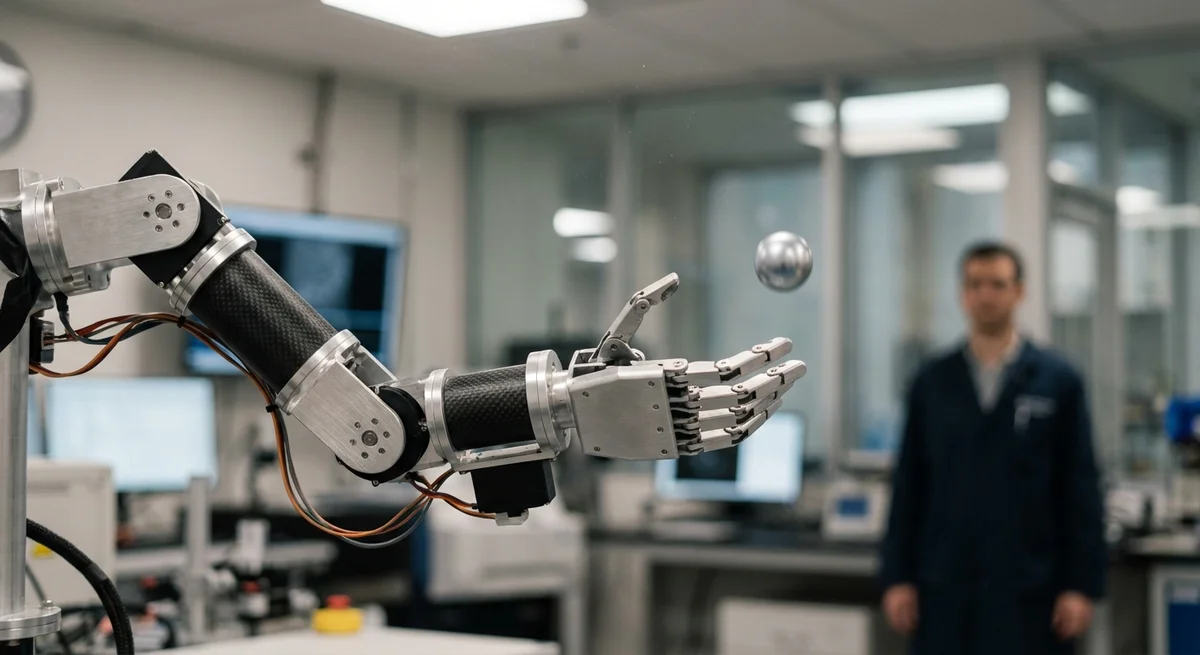
# Adiós a la latencia: cómo la Universidad Tecnológica de Nanyang enseñó a los robots a reaccionar al instante
Uno de los defectos más irritantes de los robots actuales son las pausas. El robot ve un obstáculo, pero parece quedarse paralizado un instante antes de reaccionar. Ese retraso, que se mide en segundos o incluso en fracciones de segundo, vuelve torpes a las máquinas en condiciones que cambian deprisa. Científicos de la Universidad Tecnológica de Nanyang acaban de anunciar una solución que podría cambiar el panorama. Su nueva técnica de optimización permite que los robots basados en modelos Vision-Language-Action (VLA) procesen órdenes casi sin retraso y mantengan la precisión de sus movimientos. El avance acorta la distancia entre la rapidez con que un robot entiende una situación y la rapidez con que actúa.
El problema que resolvieron los ingenieros de NTU parece sencillo a primera vista, pero esconde una profunda complejidad técnica. Los modelos Vision-Language-Action combinan tres componentes potentes: visión artificial para analizar el entorno, modelos de lenguaje para entender instrucciones y sistemas de control de acciones para ejecutar las órdenes. En la práctica, esto significa que el robot debe procesar a la vez la imagen de la cámara, analizarla con una red neuronal, entender una orden de texto y coordinar numerosos servomotores y articulaciones.
El coste computacional de esta cadena es enorme y, con los enfoques tradicionales, el sistema puede tener un retraso de varios segundos. Para un robot que trabaja en un entorno dinámico, por ejemplo en una fábrica junto a objetos en movimiento o en una casa con personas, esa lentitud es sencillamente peligrosa.
La solución de los científicos se apoya en una comprensión precisa de dónde se producen realmente las pérdidas de cómputo. En lugar de acelerar cada componente por separado, los investigadores de NTU desarrollaron una técnica de optimización conjunta que hace que las distintas partes del sistema trabajen de forma coordinada. Usaron destilación de conocimiento, que permite comprimir modelos grandes sin una pérdida significativa de precisión, y algoritmos especiales para repartir el cálculo entre los procesadores del robot. El resultado es impresionante: el tiempo de reacción se redujo tanto que el robot puede seguir el movimiento rápido de una persona o un objeto y responder de forma adecuada, como si tuviera auténtica memoria muscular.
La importancia de este logro va mucho más allá del interés teórico. Los robots que pueden reaccionar al instante ganan la capacidad de trabajar en condiciones reales, y no en un laboratorio controlado. En la industria pueden interactuar con seguridad con las personas y adaptarse a situaciones imprevistas. En casa pueden ayudar a las personas mayores sin crear riesgos por reacciones lentas. En logística, estos robots pueden trabajar al ritmo que marca un operario humano. Además, la solución de NTU demuestra que el camino hacia la verdadera autonomía no pasa por crear modelos cada vez más potentes, sino por una ingeniería inteligente que haga que las tecnologías existentes funcionen con más eficiencia.
Sin embargo, es solo un primer paso. Los ingenieros de Nanyang han demostrado que el problema se puede resolver, pero escalar su enfoque a escenarios más complejos queda todavía por hacer. A medida que los robots se vuelvan más capaces y asuman tareas más difíciles, la necesidad de una reacción instantánea no hará más que crecer. La investigación de NTU abre la puerta a una era en la que el robot ya no vaya «medio segundo por detrás» de la realidad, sino que viva a su ritmo, algo necesario para que las máquinas sean socios verdaderamente útiles para las personas.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.