Problemas de dos piernas: por qué la IA escribe código pero tropieza con un umbral
Mientras GPT-5 se prepara para conquistar el mundo, los humanoides punteros como Figure o Tesla Optimus siguen caminando como si anoche se hubieran pasado con las copas. El problema no está en el «cerebro», sino en la física y en la paradoja de Moravec. Lo que es natural para una persona, como mantener el equilibrio, exige a la máquina cálculos colosales y una respuesta instantánea de los actuadores. Un retraso de señal de 20 milisegundos convierte a un ayudante grácil en un montón de chatarra. Hasta que no cerremos la brecha entre simulación y realidad, la rebelión de las máquinas se verá bastante torpe. El avance real llegará cuando las redes neuronales controlen no solo píxeles, sino cada micromovimiento de la hidráulica en tiempo real.
Procesado por IA desde Habr AI; editado por Hamidun News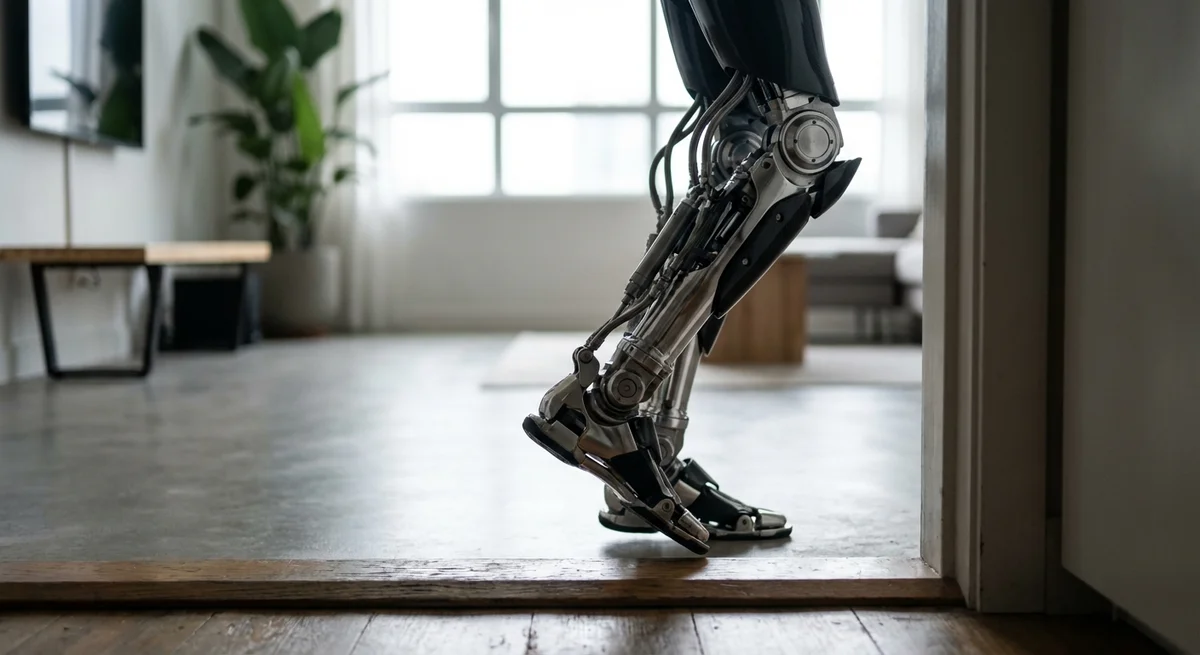
Imagine la situación: una inteligencia artificial escribe en un par de segundos un código complejísimo en Python, compone una sinfonía al estilo de Bach y emite un diagnóstico médico más preciso que un comité de médicos. Pero en cuanto esa misma inteligencia «se instala» en un cuerpo metálico e intenta simplemente llegar a la cocina, empiezan los problemas. Tropieza con la alfombra, se queda paralizada ante el umbral y acaba cayendo con la gracia de un saco de patatas. Parece absurdo en 2026, pero el mundo físico sigue siendo el terreno de juego más difícil para los algoritmos. Estábamos acostumbrados a pensar que razonar es la función superior y caminar, algo primitivo. La realidad resultó ser justo la contraria.
En robótica existe desde hace tiempo la llamada paradoja de Moravec. Su esencia es simple: el razonamiento de alto nivel requiere muy poca capacidad de cómputo, mientras que las habilidades sensoriomotoras de bajo nivel exigen enormes recursos. Es fácil enseñar a un ordenador a jugar al ajedrez como un gran maestro, porque el ajedrez es una estructura lógica con reglas claras. Pero enseñar a un robot a sentir la superficie de una mesa o a mantener el equilibrio sobre una pierna es una auténtica pesadilla para los ingenieros. La evolución dedicó millones de años a perfeccionar nuestro sistema vestibular y la respuesta muscular, y nosotros intentamos reproducirlo con servomotores y baterías de litio en un par de décadas.
El problema principal está en la latencia y la retroalimentación. Cuando camina por un camino irregular, su cerebro recibe miles de señales de músculos y articulaciones en tiempo real y corrige la posición del cuerpo antes de que usted sea consciente de haber pisado una piedra. En un robot actual, este ciclo es distinto. Las cámaras ven el obstáculo, el procesador analiza la imagen, el algoritmo toma una decisión y solo entonces la señal llega a los motores. Si esta cadena tarda aunque sea 50 milisegundos más de lo debido, la gravedad pasa factura. En los videojuegos lo llamamos «ping», pero para un robot de 80 kilogramos un ping alto significa una reparación costosa.
Además, existe un enorme abismo entre la simulación y la realidad, que los especialistas llaman sim-to-real gap. En el entorno virtual donde se entrenan las redes neuronales para controlar el cuerpo, la física es perfecta. No hay polvo en los rodamientos, ni caídas de tensión en la batería, ni irregularidades microscópicas en el suelo.
Cuando el modelo entrenado en lo «digital» se traslada al hardware real, se topa con el caos del mundo físico. Cada actuador tiene sus holguras, cada sensor genera ruido y el sistema empieza a «ir con lag». Empresas como Figure y Boston Dynamics intentan resolverlo ahora con el aprendizaje de extremo a extremo (end-to-end), en el que la red neuronal conecta directamente el flujo visual con la tensión de los motores, sin pasar por las capas intermedias de la programación clásica.
Tampoco conviene olvidar las limitaciones puramente mecánicas. El pie humano es una obra maestra de la ingeniería, con 26 huesos y numerosos ligamentos, que funciona como un amortiguador perfecto. La mayoría de los robots actuales tiene en lugar de pie una plataforma rígida «en forma de pezuña» o, en el mejor de los casos, una articulación con grados de libertad limitados. Intentamos que un trozo de metal imite un tejido biológico que por naturaleza es elástico y capaz de acumular energía. Hasta que no creemos nuevos tipos de actuadores que funcionen como músculos artificiales, la marcha de los robots seguirá siendo «acartonada» e insegura.
El futuro, por supuesto, pertenece a los chips neuromórficos y a los nuevos materiales, pero de momento conviene moderar las expectativas sobre los robots domésticos. Lo más probable es que los primeros en entrar en nuestras casas no sean atletas bípedos, sino plataformas con ruedas y manipuladores, simplemente porque son más baratas y fiables. La gravedad es una dueña severa y no perdona los errores de código cuando se trata de mover un cuerpo de hierro en el espacio. Estamos en el punto en que la inteligencia ya está lista para mantener conversaciones filosóficas, pero aún teme al simple umbral del baño.
Lo esencial: El problema de caminar no es de «inteligencia», sino de velocidad de reacción y de imperfección mecánica. Hasta que el hardware alcance al software en flexibilidad y capacidad de respuesta, los humanoides seguirán siendo juguetes caros de laboratorio.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.