Gemini 4 Argon enseña al humanoide Apollo 2 a jugar al cornhole: 7 aciertos seguidos
Google DeepMind ha publicado una prueba interna de Gemini 4 Argon. El modelo vio un vídeo de una persona jugando al cornhole, construyó una escena virtual en MuJoCo, calculó la física y el control de todo el cuerpo, y entregó el resultado al humanoide Apollo 2 de Apptronik. En el mundo real, el robot lanzó los saquitos a la diana siete veces seguidas. Según DeepMind, el pipeline Video-to-Sim-to-Real reduce semanas de modelado manual a unas pocas horas. La prueba es interna y, por ahora, no hay verificación independiente ni estadísticas de intentos. - Entrada: un solo vídeo de una persona; salida: una política funcional para el humanoide. - Resultado: 7 aciertos seguidos en un robot real. - Mejora declarada: de semanas a unas pocas horas.
Procesado por IA desde YouTube: Google DeepMind; editado por Hamidun News
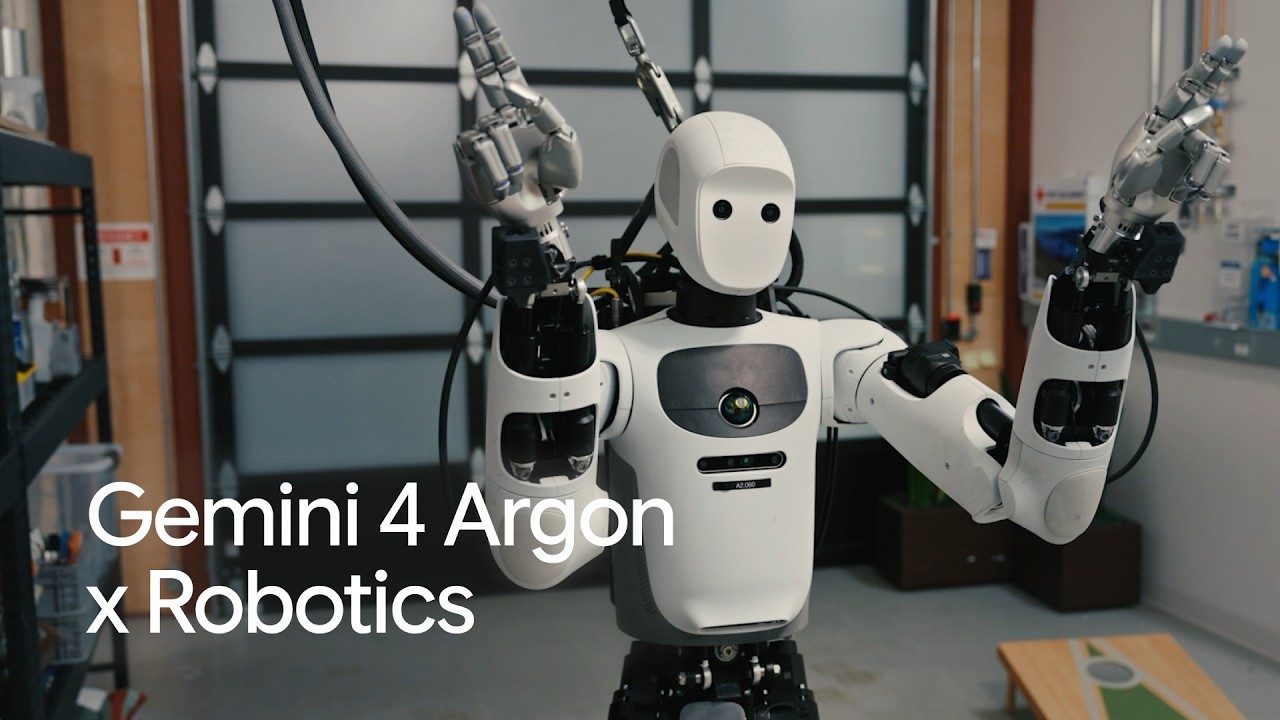
Google DeepMind ha mostrado una prueba interna de Gemini 4 Argon en robótica. El modelo vio un vídeo en el que una persona juega al cornhole y preparó el control para el humanoide Apollo 2, de la compañía Apptronik. En el mundo real, el robot lanzó los saquitos a la diana siete veces seguidas. Según DeepMind, el pipeline Video-to-Sim-to-Real comprime semanas de modelado manual en unas pocas horas.
Del vídeo a la simulación y al suelo real
El cornhole parece sencillo: hay que lanzar un saquito relleno de grano al agujero de un tablero inclinado. Para un humanoide, sin embargo, es una combinación de varias tareas a la vez. Debe agarrar el saquito, transferir el peso, elegir la trayectoria y soltar el objeto en el momento exacto. Un fallo en cualquiera de estos eslabones desvía el lanzamiento.
Según la descripción de DeepMind, la cadena funciona así. Los investigadores dan a Gemini 4 Argon un vídeo con un jugador. El modelo se apoya en su comprensión de vídeo y en su razonamiento avanzado para construir una escena virtual en el motor físico MuJoCo. Después calcula la física del lanzamiento y los parámetros de control de todo el cuerpo. La solución resultante se transfiere a Apollo 2 en el mundo real.
El elemento clave no es el lanzamiento en sí, sino el paso intermedio. Hasta ahora, esa simulación la montaba a mano un equipo de ingenieros: mediciones, modelado de objetos, ajuste de los parámetros de contacto. DeepMind afirma que ahora esto lleva unas pocas horas.
Qué se sabe en cifras
- Modelo: Gemini 4 Argon.
- Robot: humanoide Apollo 2, fabricado por Apptronik.
- Simulador: MuJoCo.
- Datos de entrada: un vídeo de una persona jugando al cornhole.
- Resultado en el mundo real: siete aciertos seguidos.
- Ahorro de tiempo declarado: de semanas de modelado manual a unas pocas horas.
- Formato de la prueba: interna, realizada por investigadores de DeepMind.
Lo que queda fuera de plano
La descripción del vídeo deja muchas preguntas abiertas. DeepMind no indica la distancia hasta el tablero ni el tamaño de la diana. No se sabe cuántos intentos precedieron a la serie de siete lanzamientos ni si hubo una persona implicada en la calibración. Tampoco se ha aclarado qué produce exactamente el modelo: código del controlador, trayectorias o parámetros de la política. Y no está claro cómo se ha cerrado la brecha entre simulación y realidad, el principal problema del enfoque sim-to-real.
Una serie de siete aciertos luce bien en un vídeo, pero no sustituye a las estadísticas. Para evaluar el sistema hacen falta el porcentaje de éxito en una muestra larga, la dispersión según las condiciones y el comportamiento al cambiar el saquito o la iluminación. Por ahora no hay verificación independiente.
Aun así, la dirección es clara. El principal cuello de botella de la IA física hoy está en los datos y en los entornos de entrenamiento. La teleoperación es cara y el montaje manual de simulaciones es lento. Si un modelo de lenguaje con comprensión de vídeo realmente construye una escena física funcional a partir de un vídeo corriente, cualquier vídeo de la red se convierte en un posible entorno de entrenamiento. La pregunta pasa de «dónde conseguir datos» a «con qué precisión reconstruye el modelo la física».
Qué deberían hacer los equipos
Los equipos de robótica deberían revisar su propio ciclo de desarrollo y ver dónde se va el tiempo: en la recogida de datos, en el modelado de la escena o en la transferencia a la realidad. Si el mayor coste está en el modelado, conviene probar el enfoque «vídeo → simulación» con las tareas propias. MuJoCo es de código abierto, y la reconstrucción de escenas a partir de vídeo ya se puede probar con los modelos multimodales disponibles, sin esperar al acceso de socios a Gemini 4 Argon.
Estos sistemas hay que evaluarlos por su repetibilidad en una serie larga de ejecuciones, y no por la mejor prueba. Quienes siguen el mercado de humanoides deberían vigilar dos cosas: si DeepMind y Apptronik publican métricas y si el pipeline se abre a desarrolladores externos. Por ahora es una demostración sólida, pero no un producto.
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.