El MAI crea un robot cargador autónomo que toma decisiones sin intervención humana
El Instituto de Aviación de Moscú (MAI) ha desarrollado un robot cargador autónomo para fábricas digitales. A diferencia de los AGV estándar, que siguen raíles o marcas en el suelo, se orienta libremente en el espacio y decide por sí mismo la ruta, sin operadores. Sus creadores resumieron el principio así: «No como un tranvía sobre raíles».
Procesado por IA desde CNews AI; editado por Hamidun News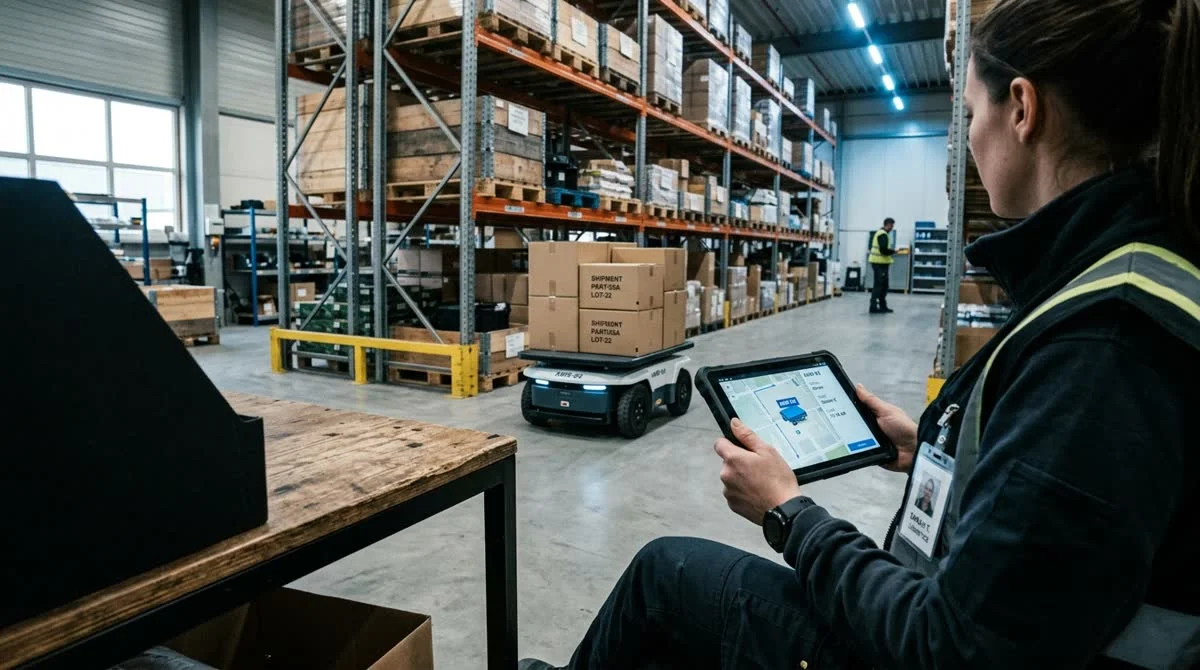
El 2 de julio de 2026, el Instituto de Aviación de Moscú (MAI) presentó el prototipo de un robot cargador autónomo diseñado para «empresas digitales». El desarrollo funciona sin intervención humana: se desplaza por sí solo por el espacio de producción, traza rutas y decide cómo optimizarlas en tiempo real.
En qué se diferencia este robot de los AGV convencionales
Los vehículos de transporte automatizados, los AGV (Automated Guided Vehicle), son desde hace tiempo el estándar de la automatización de almacenes. Su principio es simple: la plataforma se mueve por una cinta magnética, raíles o un suelo previamente marcado, sin desviarse de la ruta fijada. Cualquier obstáculo implica una parada: la plataforma espera al operador.
Los desarrolladores del MAI describieron la diferencia fundamental con brevedad: «No como un tranvía sobre raíles». El robot se orienta de forma dinámica: con sus sensores construye el mapa del recinto sobre la marcha, elige por sí mismo la mejor ruta y la rehace cuando aparece un obstáculo, sin esperar la orden de un operador.
Esta clase de sistemas se denomina AMR (Autonomous Mobile Robot). A diferencia de los AGV, los AMR no necesitan infraestructura en el suelo: ni raíles, ni cintas magnéticas, ni códigos QR. Si cambia la distribución de la nave, no hace falta parar la producción para remarcar; basta con actualizar el mapa en el software.
Cómo funciona la navegación autónoma
La mayoría de los AMR actuales emplean la tecnología SLAM (Simultaneous Localization and Mapping, localización y mapeo simultáneos). La combinación de lidares, cámaras de vídeo y sensores ultrasónicos permite al robot construir un mapa de su entorno y determinar con precisión su posición en él en tiempo real.
La toma de decisiones es el siguiente nivel de complejidad. No basta con saber dónde se está: hay que elegir la mejor ruta entre obstáculos que cambian constantemente, priorizar tareas y evitar colisiones con otros robots y con personas. A esto se refieren los desarrolladores del MAI cuando califican de «autónoma» la toma de decisiones.
Para qué tipo de empresas se ha creado el robot
El segmento objetivo son las «empresas digitales»: plantas en las que gran parte de las operaciones ya está automatizada e integrada en un sistema de gestión único. En ellas, el cargador autónomo se incorpora a la cadena robótica general: recibe tareas del sistema de control, las ejecuta y transmite su estado, todo sin operador.
La logística interna sigue siendo una de las últimas grandes áreas de trabajo manual, incluso en fábricas muy automatizadas. Los robots cargadores con navegación autónoma permiten cubrir ese hueco: reducir la dependencia del trabajo manual, acortar paradas y reasignar al personal a tareas más complejas.
El MAI es una de las principales universidades técnicas del país, con una sólida base en ingeniería aeroespacial y sistemas no tripulados. En los últimos años el instituto amplía su línea de robótica: los algoritmos de navegación de robots móviles coinciden en buena medida con los métodos de control de vehículos aéreos no tripulados, que el MAI desarrolla desde hace tiempo.
Qué significa
El desarrollo del MAI es uno de los pocos ejemplos públicos de que las universidades técnicas rusas se suman a la tendencia global hacia la robótica industrial autónoma. La rapidez con que el prototipo se convierta en producto comercial dependerá de los próximos pasos: una alianza con un cliente industrial y las primeras implantaciones piloto. Por ahora, solo hay acceso público a la descripción del concepto; las características técnicas, los métodos de navegación y los plazos no se han revelado.
Preguntas frecuentes sobre la noticia
¿Qué se sabe sobre En qué se diferencia este robot de los AGV convencionales?
Los vehículos de transporte automatizados, los AGV (Automated Guided Vehicle), son desde hace tiempo el estándar de la automatización de almacenes. Su principio es simple: la plataforma se mueve por una cinta magnética, raíles o un suelo previamente marcado, sin desviarse de la ruta fijada. Cualquier obstáculo implica una parada: la plataforma espera al operador. Los desarrolladores del MAI describieron la diferencia fundamental con brevedad: «No como un tranvía sobre raíles». El robot se orienta de forma dinámica: con sus sensores construye el mapa del recinto sobre la mar
Cómo funciona la navegación autónoma?
La mayoría de los AMR actuales emplean la tecnología SLAM (Simultaneous Localization and Mapping, localización y mapeo simultáneos). La combinación de lidares, cámaras de vídeo y sensores ultrasónicos permite al robot construir un mapa de su entorno y determinar con precisión su posición en él en tiempo real. La toma de decisiones es el siguiente nivel de complejidad. No basta con saber dónde se está: hay que elegir la mejor ruta entre obstáculos que cambian constantemente, priorizar tareas y evitar colisiones con otros robots y con personas. A esto se refieren los desarrol
¿Qué se sabe sobre Para qué tipo de empresas se ha creado el robot?
El segmento objetivo son las «empresas digitales»: plantas en las que gran parte de las operaciones ya está automatizada e integrada en un sistema de gestión único. En ellas, el cargador autónomo se incorpora a la cadena robótica general: recibe tareas del sistema de control, las ejecuta y transmite su estado, todo sin operador. La logística interna sigue siendo una de las últimas grandes áreas de trabajo manual, incluso en fábricas muy automatizadas. Los robots cargadores con navegación autónoma permiten cubrir ese hueco: reducir la dependencia del trabajo manual, acortar
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.