Transformers al volante: cómo Yandex aplica la IA para controlar sus vehículos autónomos
Los ingenieros de Yandex Autonomous Transport detallaron cómo las arquitecturas transformer abordan la planificación de movimiento de un vehículo autónomo. La conclusión principal: una alta precisión en la predicción de trayectorias no implica una conducción segura. En la conducción real, los errores se acumulan. Por eso el equipo apuesta por pruebas Closed Loop en vehículos reales y no solo por métricas formales.
Procesado por IA desde Habr AI; editado por Hamidun News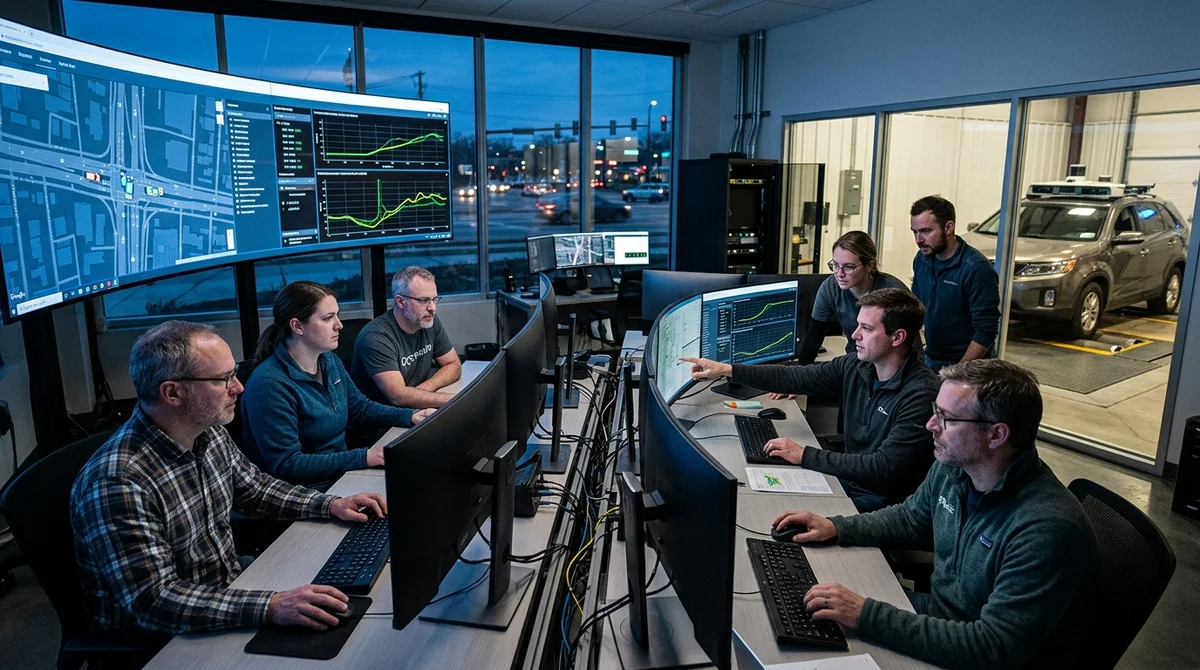
Yandex Autonomous Transport ha revelado detalles técnicos de cómo aplica las arquitecturas transformer en Motion Planning, el componente del vehículo autónomo que decide en tiempo real la trayectoria. El camino desde los experimentos de laboratorio hasta las pruebas en carreteras reales resultó más complicado de lo que parece desde fuera.
Del lenguaje a la carretera
La arquitectura transformer se impuso en NLP y visión por computador gracias al mecanismo de atención: el modelo puede tener en cuenta a la vez el contexto de distintas partes de los datos de entrada. En la conducción también es valioso: en fracciones de segundo, el sistema debe procesar la posición de decenas de objetos alrededor del coche, predecir su comportamiento y elegir una maniobra segura.
Sin embargo, trasladar la arquitectura del NLP al piloto automático no es una tarea trivial. En un modelo de lenguaje, una palabra imprecisa es un borrón en el texto que el lector perdona. En un vehículo autónomo, una desviación de la trayectoria óptima en un momento crítico es un posible accidente. Esto cambia de raíz los requisitos del modelo: desde las métricas de calidad hasta toda la cultura de pruebas.
Open Loop frente a Closed Loop
En la industria de los vehículos autónomos existen dos enfoques radicalmente distintos para evaluar un sistema:
- Open Loop: el modelo predice la trayectoria sobre datos históricos y el resultado se compara con el comportamiento real del conductor. Es rápido, barato y permite iterar a gran escala.
- Closed Loop: el sistema conduce el coche por sí mismo, real o en simulación, y se evalúa por lo que ocurre en la dinámica: si evitó colisiones, cuán cómoda fue la marcha y cómo resolvió las situaciones fuera de lo común.
- Ambos modos son necesarios, pero aportan información radicalmente distinta sobre la fiabilidad del sistema.
Yandex pone un énfasis especial en las pruebas Closed Loop, aunque son más caras y lentas. La lógica es esta: en la conducción real los errores no están aislados. Una desviación en el momento T influye en la percepción de la situación en T+1, y los errores crecen. Open Loop no ve esta cadena y puede dar una falsa sensación de seguridad.
Por qué las buenas métricas engañan
La conclusión principal, contraintuitiva: una alta precisión en la predicción de trayectorias (un error L2 bajo) se correlaciona mal con la seguridad de la conducción real. Un modelo puede mostrar resultados excelentes en las pruebas, reproduciendo con exactitud el comportamiento del conductor medio en datos históricos, y aun así conducir peor que un sistema más simple pero más estable.
La causa está en la naturaleza del Closed Loop: cada decisión del sistema influye en la situación siguiente. Las métricas Open Loop miden cada paso por separado y no captan esa dinámica.
«Para nosotros, la seguridad es más importante que cualquier arquitectura», afirma
Maxim, responsable del servicio de comportamiento y predicción de movimiento de Yandex Autonomous Transport.
Por eso el equipo construye un sistema de verificación de varios niveles: de las métricas formales sobre datos, pasando por la simulación, a las pruebas privadas y públicas en vehículos reales. La arquitectura del modelo es solo un parámetro más, no la base del sistema de seguridad.
Del laboratorio a la ciudad
El equipo de Yandex ha recorrido el camino desde los primeros experimentos de ML, cuando los enfoques de redes neuronales se probaban en paralelo con los algoritmos clásicos de planificación, hasta pruebas regulares de vehículos autónomos en tráfico urbano real. En cada etapa, la arquitectura transformer se adaptó a requisitos estrictos: comportamiento predecible en situaciones habituales, robustez ante escenarios raros y funcionamiento en tiempo real con recursos de cómputo limitados a bordo.
Motion Planning no es simplemente predecir el siguiente punto. Es tomar decisiones bajo incertidumbre cada segundo, con responsabilidad sobre vidas humanas.
Qué significa
Los transformers llegan al transporte autónomo, pero no como una solución lista para usar exportada del mundo de los modelos de lenguaje. Cada nueva aplicación exige replantear las métricas, la infraestructura de pruebas y la cultura de seguridad. Para toda la industria es una señal importante: el éxito en NLP no se traslada automáticamente a un ámbito donde el coste de un error no se mide en la clasificación de un modelo, sino en vidas humanas.
Preguntas frecuentes sobre la noticia
¿Qué se sabe sobre Del lenguaje a la carretera?
La arquitectura transformer se impuso en NLP y visión por computador gracias al mecanismo de atención: el modelo puede tener en cuenta a la vez el contexto de distintas partes de los datos de entrada. En la conducción también es valioso: en fracciones de segundo, el sistema debe procesar la posición de decenas de objetos alrededor del coche, predecir su comportamiento y elegir una maniobra segura. Sin embargo, trasladar la arquitectura del NLP al piloto automático no es una tarea trivial. En un modelo de lenguaje, una palabra imprecisa es un borrón en el texto que el lector
¿Qué se sabe sobre Open Loop frente a Closed Loop?
En la industria de los vehículos autónomos existen dos enfoques radicalmente distintos para evaluar un sistema: Open Loop: el modelo predice la trayectoria sobre datos históricos y el resultado se compara con el comportamiento real del conductor. Es rápido, barato y permite iterar a gran escala. Closed Loop: el sistema conduce el coche por sí mismo, real o en simulación, y se evalúa por lo que ocurre en la dinámica: si evitó colisiones, cuán cómoda fue la marcha y cómo resolvió las situaciones fuera de lo común. Ambos modos son necesarios, pero aportan información radicalme
¿Qué se sabe sobre Por qué las buenas métricas engañan?
La conclusión principal, contraintuitiva: una alta precisión en la predicción de trayectorias (un error L2 bajo) se correlaciona mal con la seguridad de la conducción real. Un modelo puede mostrar resultados excelentes en las pruebas, reproduciendo con exactitud el comportamiento del conductor medio en datos históricos, y aun así conducir peor que un sistema más simple pero más estable. La causa está en la naturaleza del Closed Loop: cada decisión del sistema influye en la situación siguiente. Las métricas Open Loop miden cada paso por separado y no captan esa dinámica. «Pa
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.