MIT desarrolla un sistema de memoria espacial para robots: recordarán dónde están tus llaves
Investigadores del MIT han creado un sistema de memoria espacial para robots. Recuerda dónde están los objetos domésticos mientras la máquina recorre una estancia. El algoritmo no registra todo el campo de visión, sino solo los detalles relevantes de los objetos: forma, posición y contexto. Así, el robot puede recordar dónde vio por última vez las llaves o las gafas, sin una carga excesiva para el procesador. Es un primer paso hacia verdaderos robots asistentes para el hogar.
Procesado por IA desde MIT News; editado por Hamidun News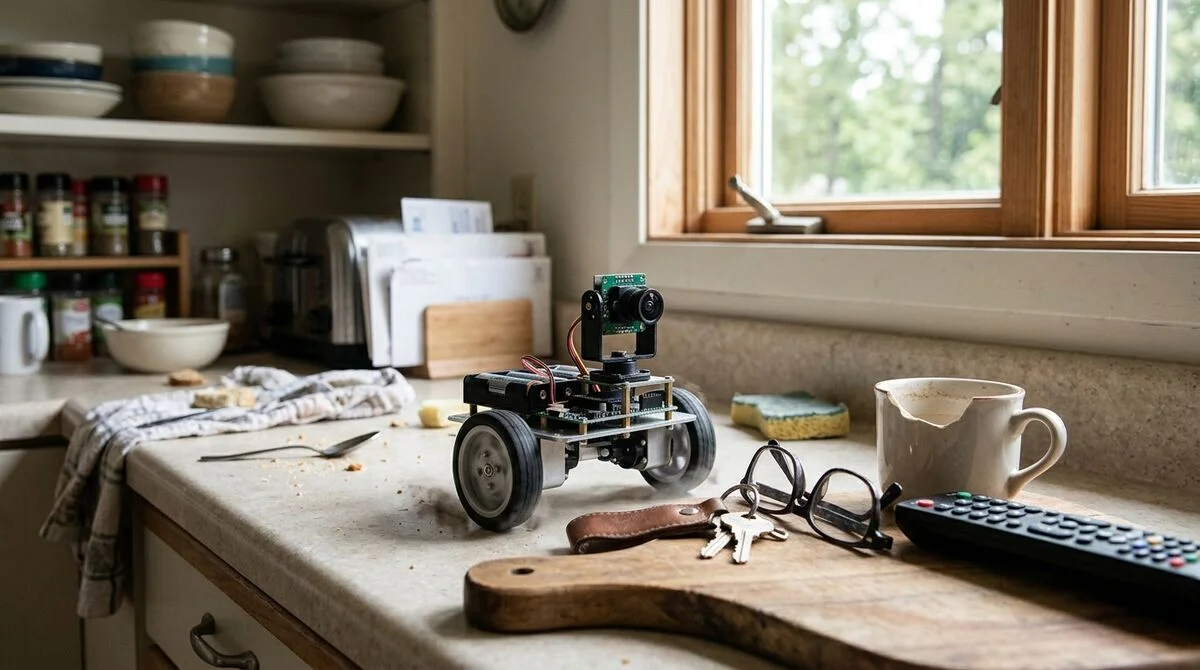
Investigadores del MIT han desarrollado un nuevo sistema de memoria espacial para robots. Captura de forma eficiente los detalles de los objetos que la máquina advierte al recorrer las estancias y abre el camino a robots que entiendan de verdad el entorno doméstico.
Cómo funciona el sistema
La memoria espacial de los robots es un problema en el que los investigadores trabajan desde hace años. El enfoque clásico consiste en construir un mapa 3D completo de la estancia y superponerle etiquetas semánticas de objetos. El método funciona en el laboratorio, pero escala mal a una vivienda real: hay demasiados objetos, el entorno cambia constantemente y un robot doméstico corriente dispone de pocos recursos de cálculo.
El sistema del MIT parte de otro principio. En lugar de escanearlo todo, el algoritmo se centra en capturar de forma eficiente información sobre objetos concretos: su forma, su posición y el contexto que los rodea. A medida que el robot se desplaza por las habitaciones, el sistema construye un mapa orientado a objetos, no geométrico, y lo hace sin cálculos excesivos.
Este enfoque es mucho más económico que las soluciones estándar: el sistema guarda lo que importa, no todo lo que entra en el campo de visión de la cámara.
Por qué un robot necesita recordar dónde están las llaves
El título de la publicación del MIT, «¿Podría la IA decirte dónde dejaste las llaves?», plantea el problema con precisión. Esa capacidad de recordar la ubicación de los objetos domésticos se considera una de las lagunas críticas de la robótica doméstica.
Los robots actuales hacen muchas cosas: crean mapas de las estancias, esquivan obstáculos y vuelven a cargarse solos. Pero recordar que hace tres horas las llaves estaban sobre la mesa y que ahora ya no están es algo que la mayoría de los sistemas no logra. Los objetos de una casa real se mueven constantemente, y para seguirlos hace falta una base de datos espaciotemporal específica, que el sistema del MIT permite construir en segundo plano.
El nuevo sistema permite al robot:
- recordar los objetos al detectarlos por primera vez y actualizar la información en visitas posteriores
- distinguir objetos parecidos por el contexto y su ubicación habitual
- construir un mapa semántico sobre el geométrico, con lo que suele haber en cada sitio
- seguir los movimientos de los objetos a lo largo del tiempo
- guardar el historial espacial de los objetos sin una carga excesiva para el procesador
El siguiente paso para los robots domésticos
Los robots aspiradores se han convertido en un producto de masas y se orientan bien en el espacio. Pero su comprensión del hogar sigue siendo puramente geométrica: saben dónde están las paredes, pero no dónde están tus cosas. Esa es la distancia entre «el robot se mueve por la casa» y «el robot ayuda en la casa».
El sistema del MIT cubre una carencia funcional clave. Un robot que haya recorrido un piso con este sistema podrá no solo trazar el plano, sino también responder preguntas cotidianas: dónde vio por última vez el mando a distancia o dónde suelen dejarse las gafas. Las aplicaciones van más allá del hogar: almacenes, hospitales, centros para personas mayores, en cualquier lugar donde importe saber dónde están objetos concretos.
«¿Podría la IA decirte dónde dejaste las llaves?» es la pregunta que
el MIT sitúa en el centro de su trabajo.
Qué significa
La memoria espacial es uno de los componentes clave que les faltan a los robots domésticos. El desarrollo del MIT hace que ese componente sea eficiente y práctico incluso para dispositivos con recursos limitados.
Si el sistema demuestra su valía en condiciones reales, podría acelerar de forma notable la llegada de una nueva generación de robots asistentes para el hogar: los que de verdad ayudan, y no se limitan a pasear por el suelo.
Preguntas frecuentes sobre la noticia
Cómo funciona el sistema?
La memoria espacial de los robots es un problema en el que los investigadores trabajan desde hace años. El enfoque clásico consiste en construir un mapa 3D completo de la estancia y superponerle etiquetas semánticas de objetos. El método funciona en el laboratorio, pero escala mal a una vivienda real: hay demasiados objetos, el entorno cambia constantemente y un robot doméstico corriente dispone de pocos recursos de cálculo. El sistema del MIT parte de otro principio. En lugar de escanearlo todo, el algoritmo se centra en capturar de forma eficiente información sobre objeto
¿Qué se sabe sobre Por qué un robot necesita recordar dónde están las llaves?
El título de la publicación del MIT, «¿Podría la IA decirte dónde dejaste las llaves?», plantea el problema con precisión. Esa capacidad de recordar la ubicación de los objetos domésticos se considera una de las lagunas críticas de la robótica doméstica. Los robots actuales hacen muchas cosas: crean mapas de las estancias, esquivan obstáculos y vuelven a cargarse solos. Pero recordar que hace tres horas las llaves estaban sobre la mesa y que ahora ya no están es algo que la mayoría de los sistemas no logra. Los objetos de una casa real se mueven constantemente, y para segui
¿Qué se sabe sobre El siguiente paso para los robots domésticos?
Los robots aspiradores se han convertido en un producto de masas y se orientan bien en el espacio. Pero su comprensión del hogar sigue siendo puramente geométrica: saben dónde están las paredes, pero no dónde están tus cosas. Esa es la distancia entre «el robot se mueve por la casa» y «el robot ayuda en la casa». El sistema del MIT cubre una carencia funcional clave. Un robot que haya recorrido un piso con este sistema podrá no solo trazar el plano, sino también responder preguntas cotidianas: dónde vio por última vez el mando a distancia o dónde suelen dejarse las gafas. L
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
Lo esencial de la IA — una vez por semana
Siete historias que de verdad importaron, elegidas a mano. Sin ruido ni notas de prensa.
¡Listo! Revisa tu correo para la confirmación.