MIT تعلّم الروبوتات التنقل بسرعة في البيئات غير المألوفة
طوّر باحثو MIT طريقة جديدة تتيح للروبوتات رسم خرائط للمساحات الكبيرة وغير المتوقعة بسرعة. ويمكن استخدام هذه التقنية في مهام البحث والإنقاذ وفي غيرها من المهام التي تتطلب ملاحة ذاتية في ظروف معقدة.
معالج بواسطة الذكاء الاصطناعي من MIT News؛ بتحرير Hamidun News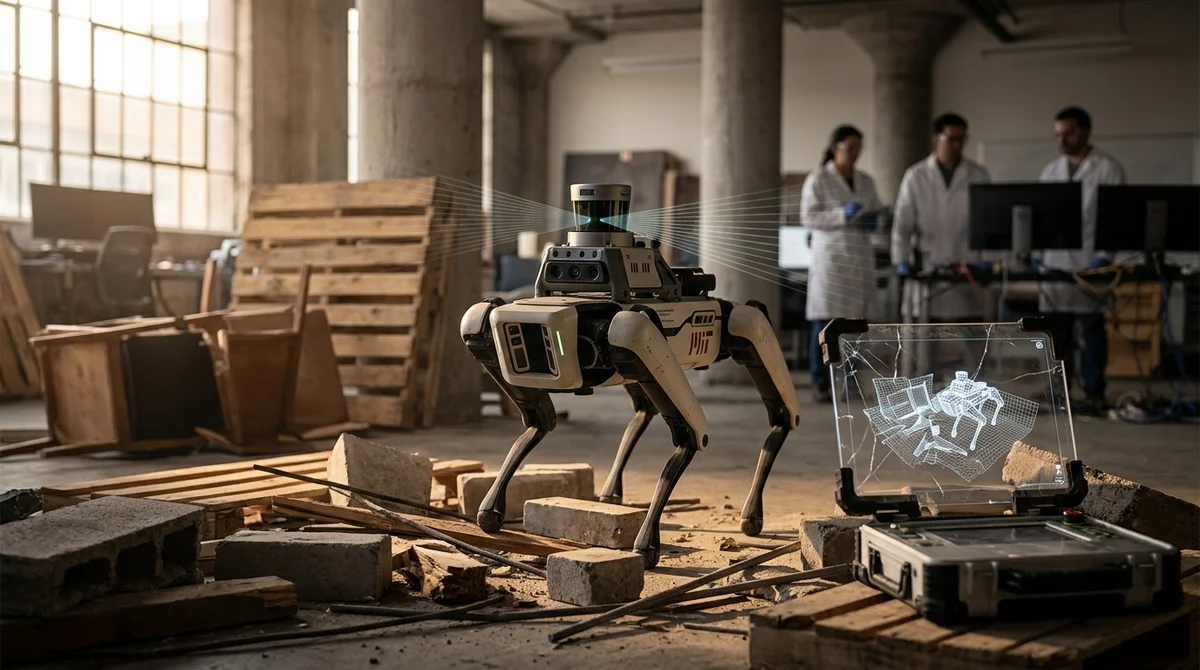
تخيّلوا روبوتًا يتأقلم فورًا مع بيئة مجهولة وخطرة، كما يفعل المستكشف المحنّك. فقد خطا فريق من معهد ماساتشوستس للتكنولوجيا (MIT) خطوة مهمة نحو تحويل هذا الحلم إلى واقع، بعد أن قدّم نهجًا مبتكرًا لرسم خرائط المناطق الواسعة. وسيتيح هذا التطوير للروبوتات إنشاء خرائط للبيئة المحيطة بسرعة ودقة، ما يفتح آفاقًا واسعة للتطبيق في عمليات البحث والإنقاذ والملاحة الذاتية ومجالات حيوية أخرى.
يقوم هذا الإنجاز على خوارزمية معقدة تمكّن الروبوت من تحليل البيانات الواردة من مستشعراته وبناء نموذج ثلاثي الأبعاد للتضاريس في الوقت الفعلي. ويكمن الفارق الرئيسي عن الحلول الحالية في سرعة هذه العملية وكفاءتها. فالروبوت قادر على التكيّف سريعًا مع الظروف المتغيرة، فيتجاوز العقبات ويرسم المسار الأمثل. وتزداد أهمية ذلك في المواقف التي تُحتسب فيها كل ثانية، مثل البحث عن المصابين في منطقة كارثة طبيعية.
وغالبًا ما تثبت الطرق التقليدية لرسم الخرائط عدم فاعليتها في الظروف الديناميكية وغير المتوقعة. فهي تحتاج إلى موارد حوسبة ووقت كبيرين، ما يجعلها غير صالحة للاستخدام في الوقت الفعلي. ويعالج تطوير MIT هذه المشكلة عبر نهج أكثر مرونة وقابلية للتوسّع. وقد جرى تحسين الخوارزمية لتعمل على متن الروبوت نفسه، ما يتيح له العمل بشكل مستقل دون حاجة إلى اتصال دائم بخادم خارجي.
وتحمل هذه التقنية إمكانات هائلة لقطاعات متعددة. ففي عمليات البحث والإنقاذ، ستتمكن الروبوتات المزوّدة بنظام الخرائط الجديد من فحص المباني المنهارة وغيرها من الأماكن الصعبة الوصول بسرعة، ما يزيد بدرجة كبيرة فرص إنقاذ الأرواح. وفي مجال الملاحة الذاتية، سيتيح تطوير MIT بناء أنظمة أكثر موثوقية وأمانًا للسيارات ذاتية القيادة والطائرات المسيّرة وغيرها من وسائل النقل الروبوتية. كما يمكن أن تجد التقنية تطبيقًا في الصناعة والإنشاءات ومجالات أخرى تتطلب رسم خرائط دقيقة وسريعة للمناطق الواسعة.
ويتجاوز تأثير تطوير MIT حدود التطبيقات المنفردة، إذ يسهم في دفع الأبحاث الأساسية في الروبوتات والذكاء الاصطناعي. ويحصل العلماء والمهندسون على أداة قوية لدراسة المسائل المكانية المعقدة ونمذجتها. وهذا بدوره يحفّز ابتكار أنظمة جديدة أكثر تطورًا، قادرة على حل مهام تبدو اليوم مستحيلة.
وخلاصة القول إن النهج الجديد لرسم الخرائط الذي طوّره MIT يمثّل خطوة كبيرة إلى الأمام في مجال الروبوتات. فهو يمهّد الطريق لبناء روبوتات أكثر استقلالية وكفاءة وموثوقية، قادرة على العمل في أصعب الظروف وأكثرها خطورة. ومن المرجح أن نشهد مستقبلًا اعتمادًا واسعًا لهذه التقنية في قطاعات مختلفة، من عمليات البحث والإنقاذ إلى النقل الذاتي والأتمتة الصناعية. وتتمثل الميزة الأساسية في إمكانية إنشاء خرائط سريعة ودقيقة في الوقت الفعلي، ما يجعل هذا التطوير ذا قيمة خاصة للمهام التي تتطلب استجابة فورية وتكيّفًا مع الظروف المتغيرة.
Test Frontier LLMs & Autonomous Agents in One Workspace
Run Claude Opus 5.5, GPT-6, Gemini 3.1, and DeepSeek side-by-side in Nomad AI (nomadnet.ai) — unified model routing, deep research, and multimodal workflows under one subscription.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.