وداعًا للتأخير: جامعة نانيانغ تسرّع استجابة الروبوتات في البيئات الديناميكية
قدّم باحثون من جامعة نانيانغ التكنولوجية (NTU) حلًّا لمشكلة جوهرية هي «بطء الاستجابة» لدى الروبوتات العاملة بنماذج الرؤية واللغة والفعل (Vision-Language-Action، أو VLA). فقد عانت هذه الأنظمة سابقًا من تأخير حسابي مرتفع جعلها غير صالحة للعمل في الظروف سريعة التغير. وتتيح منهجية التحسين الجديدة للروبوتات معالجة الأوامر البصرية والنصية بشكل فوري تقريبًا، مع ضمان سلاسة الحركة ودقة عالية في البيئة الديناميكية. ويقلّص هذا الإنجاز الفجوة بين الذكاء البرمجي والتنفيذ المادي، ويمهّد الطريق لبناء مساعدين مستقلين حقًّا.
معالج بواسطة الذكاء الاصطناعي من Jiqizhixin (机器之心)؛ بتحرير Hamidun News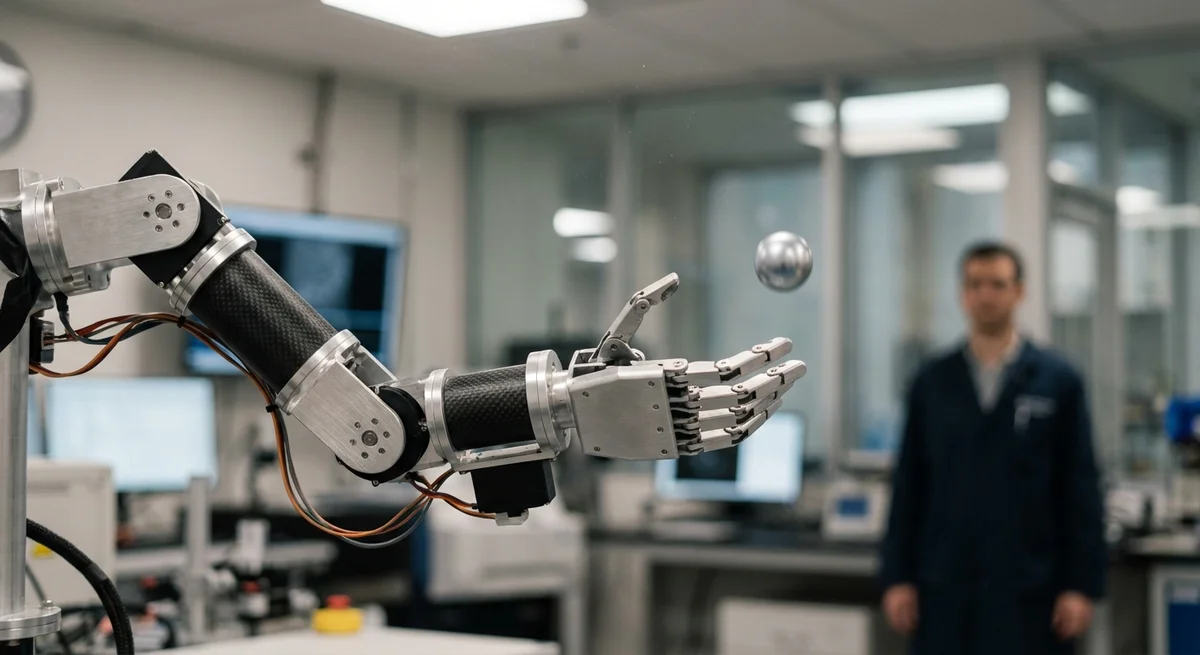
# وداعًا للتأخير: كيف علّمت جامعة نانيانغ الروبوتات الاستجابة الفورية
من أكثر عيوب الروبوتات الحديثة إزعاجًا تلك التوقفات القصيرة. يرى الروبوت العائق، لكنه يتجمّد لحظة قبل أن يستجيب. وهذا التأخير، الذي يُقاس بالثواني أو بأجزاء منها، يجعل الآلات متعثرة في الظروف سريعة التغير. وقد أعلن باحثون من جامعة نانيانغ التكنولوجية للتو عن حل قد يغيّر هذا الواقع. فمنهجية التحسين الجديدة التي طوّروها تتيح للروبوتات العاملة بنماذج الرؤية واللغة والفعل (Vision-Language-Action، أو VLA) معالجة الأوامر دون تأخير يُذكر، مع الحفاظ على دقة الحركات. ويقلّص هذا الإنجاز الفجوة بين سرعة فهم الروبوت للموقف وسرعة تصرفه.
تبدو المشكلة التي عالجها مهندسو NTU بسيطة للوهلة الأولى، لكنها تخفي تعقيدًا تقنيًّا عميقًا. فنماذج Vision-Language-Action تجمع ثلاثة مكونات قوية: الرؤية الحاسوبية لتحليل البيئة المحيطة، ونماذج اللغة لفهم التعليمات، وأنظمة التحكم بالأفعال لتنفيذ الأوامر. عمليًّا، يتعيّن على الروبوت أن يعالج صورة الكاميرا، ويحللها عبر شبكة عصبية، ويفهم الأمر النصي، وينسّق عددًا كبيرًا من المحركات المؤازرة والمفاصل في آن واحد. والكلفة الحسابية لهذه السلسلة هائلة، وقد يعمل النظام مع الأساليب التقليدية بتأخير يبلغ عدة ثوانٍ. وبالنسبة إلى روبوت يعمل في بيئة ديناميكية، كالمصنع بجوار أجسام متحركة أو منزل يتواجد فيه أشخاص، فإن هذا البطء ببساطة خطير.
يستند الحل الذي اقترحه الباحثون إلى فهم دقيق لمواضع الهدر الحسابي. فبدلًا من تسريع كل مكوّن على حدة، طوّر باحثو NTU منهجية للتحسين المشترك تجعل أجزاء النظام المختلفة تعمل بتناغم. واستخدموا تقنية تقطير المعرفة التي تتيح ضغط النماذج الكبيرة دون خسارة كبيرة في الدقة، إضافة إلى خوارزميات خاصة لتوزيع العمليات الحسابية بين معالجات الروبوت. والنتيجة لافتة: فقد انخفض زمن الاستجابة إلى درجة تمكّن الروبوت من تتبّع حركة سريعة لإنسان أو جسم والاستجابة لها بشكل ملائم، كما لو كانت لديه ذاكرة عضلية حقيقية.
تتجاوز أهمية هذا الإنجاز حدود الاهتمام النظري بكثير. فالروبوتات القادرة على الاستجابة الفورية تكتسب القدرة على العمل في ظروف واقعية، لا في مختبر خاضع للرقابة فحسب. ففي المصانع يمكنها التفاعل مع البشر بأمان والتكيّف مع المواقف غير المتوقعة. وفي المنازل يمكنها مساعدة كبار السن دون أن تشكّل خطرًا بسبب بطء ردود أفعالها. وفي مجال اللوجستيات تستطيع هذه الروبوتات العمل بالإيقاع الذي يفرضه العامل البشري. فضلًا عن ذلك، يُظهر حل NTU أن الطريق إلى الاستقلالية الحقيقية لا يمر عبر بناء نماذج أقوى فحسب، بل عبر هندسة ذكية تجعل التقنيات الحالية تعمل بكفاءة أعلى.
لكن هذه مجرد خطوة أولى. فقد أثبت مهندسو جامعة نانيانغ إمكانية حل المشكلة، غير أن توسيع نطاق منهجهم ليشمل سيناريوهات أكثر تعقيدًا ما زال أمرًا مقبلًا. ومع ازدياد قدرات الروبوتات وبدئها بأداء مهام أكثر تعقيدًا، سيزداد الاحتياج إلى الاستجابة الفورية. ويفتح بحث NTU الباب أمام حقبة لا يكون فيها الروبوت «متأخرًا بنصف ثانية» عن الواقع، بل يعيش بإيقاعه، وهو ما تحتاجه الآلات لتصبح شريكًا مفيدًا للإنسان حقًّا.
Access Frontier LLMs & Multimodal AI in One Workspace
Discover NomadNet AI (nomadnet.ai) — unified access to frontier language models, research synthesis, and multimodal workflows.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.