Stanford تنشر محاضرة باڤوني عن الرؤية المجسّمة: مقرر AA274A وكتاب مدرسي مجاني
نشرت Stanford Online على YouTube المحاضرة العاشرة من مقرر AA274A «Principles of Robotic Autonomy»، وهي مخصصة للرؤية المجسّمة. سُجّلت المحاضرة في خريف 2019. يلقيها ماركو باڤوني، الأستاذ المساعد في Stanford والمدير الأول لأبحاث السيارات ذاتية القيادة في NVIDIA. وكان يعمل سابقًا في JPL التابع لـ NASA. يرافق المقرر كتاب مدرسي مجاني بعنوان Principles of Robot Autonomy (porabook.com)، أما الجدول الحالي فمتاح على موقع مختبر ASL. وتنبّه Stanford إلى أن البرنامج تغيّر منذ ذلك الحين. • محاضرة من عام 2019، وقد حُدّثت مواد المقرر منذ ذلك الحين. • كتاب PoRA مجاني ومتاح على الإنترنت. • المحاضر يجمع بين العمل في Stanford وNVIDIA.
معالج بواسطة الذكاء الاصطناعي من YouTube: Stanford Online؛ بتحرير Hamidun News
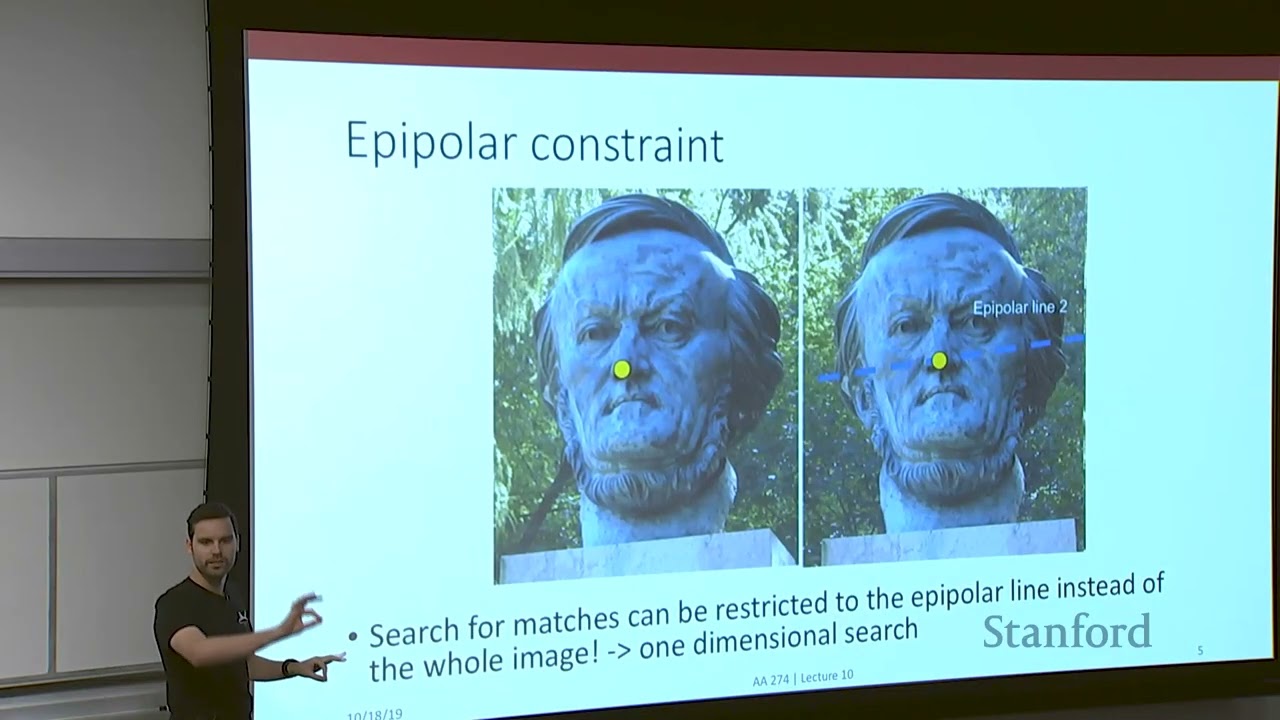
نشرت Stanford Online على YouTube المحاضرة 10 من مقرر AA274A «Principles of Robotic Autonomy» عن الرؤية المجسّمة. سُجّلت المحاضرة في خريف 2019، أي إن عمر المادة سبع سنوات. يلقي المحاضرة ماركو باڤوني، الأستاذ المساعد في قسم الملاحة الجوية وملاحة الفضاء في Stanford، والمدير الأول لأبحاث المركبات ذاتية القيادة في NVIDIA. وكان يعمل سابقًا في Jet Propulsion Laboratory التابع لـ NASA. لا يمكن وصف ذلك بأنه خبر إلا على سبيل التجوّز، فليس في الفيديو نتائج جديدة. لكنه، لمن يدخل مجال الروبوتات، شرح مجاني لموضوع أساسي يقدّمه شخص يعمل اليوم على القيادة الذاتية في الصناعة.
ما الذي نعرفه عن التسجيل نفسه
وصف المحاضرة قصير. يتضمن العنوان واسم المحاضر وروابط الكتاب المدرسي والجدول. ولا توجد قائمة تفصيلية بالموضوعات، لذلك فإن سرد المحتوى دقيقة بدقيقة سيكون اختلاقًا. وتنبّه Stanford نفسها إلى أن بنية المقرر والواجبات والمواد ربما تغيّرت منذ 2019، وأن الروابط تقود إلى النسخة الحالية. ينبغي التعامل مع الفيديو بوصفه تسجيلًا أرشيفيًا، والرجوع إلى موقع stanfordasl.github.io/PoRA-I للاطلاع على البرنامج الأحدث.
كتاب Principles of Robot Autonomy متاح مجانًا على porabook.com. وهذه حالة نادرة يُجمع فيها مقرر جامعي في الروبوتات ضمن حزمة مفتوحة تضم المحاضرات والكتاب والجدول.
لماذا يحتاج الروبوت إلى عينين
تحل الرؤية المجسّمة مسألة تقدير العمق انطلاقًا من زوج صور تلتقطه كاميرتان متباعدتان. والصيغة الكلاسيكية لزوج متراصف هي: Z = f·B / d. هنا Z هو المسافة إلى النقطة، وf البعد البؤري بالبكسل، وB القاعدة (المسافة) بين الكاميرتين، وd التفاوت (disparity)، أي إزاحة النقطة بين الإطار الأيسر والأيمن.
مثال توضيحي (الأرقام افتراضية وليست من المحاضرة): f = 700 بكسل، وB = 12 سم، وd = 10 بكسل. عندئذٍ Z = 700 × 0,12 / 10 = 8,4 م. وخطأ مقداره بكسل واحد في التفاوت يعطي انحرافًا بحدود Z² / (f·B)، أي نحو 0,84 م عند هذه المسافة. يتزايد الخطأ تربيعيًا مع المسافة، ولذلك تعمل أزواج الكاميرات المجسّمة جيدًا على المدى القريب وأسوأ على المدى البعيد. ويترتب على ذلك أن زيادة القاعدة والدقة تستحق العناء خصوصًا حين تكون المسافة المطلوبة كبيرة.
المفاهيم الرئيسية للموضوع
عادةً ما تُدرَّس الرؤية المجسّمة في مقررات الاستقلالية عبر عدة محاور. وهذا مخطط عام للمجال، وليس برنامج محاضرة بعينها:
- الهندسة فوق القطبية (epipolar geometry): النقطة المقابلة في الإطار الثاني تقع على خط معروف؛
- التقويم (rectification): تحويل الزوج إلى وضع تكون فيه هذه الخطوط أفقية؛
- مطابقة النقاط (correspondence matching): مقابلة الكتل أو السمات بين الإطارين؛
- خريطة التفاوت وتحويلها إلى سحابة نقاط؛
- أثر القاعدة والبعد البؤري والدقة في دقة العمق.
أدقّ نقطة هنا هي مطابقة النقاط. فالجدران المتجانسة والانعكاسات الضوئية والأنسجة المتكررة تُفسد المطابقة، ويصبح العمق في هذه المناطق مشوّشًا أو يختفي.
كيف تستفيد من المادة
إذا كنت في بداية طريقك في الروبوتات، فشاهد المحاضرة مع الفصل المقابل من الكتاب المدرسي. والأفضل أن تختبر الصيغ فورًا بالشيفرة: خذ زوجًا مجسّمًا مفتوحًا، مثلًا من مجموعة بيانات KITTI، وابنِ خريطة التفاوت باستخدام OpenCV. ثم غيّر معاملات المطابقة وراقب كيف تتدهور النتيجة على الأسطح الملساء.
ضع في اعتبارك عمر التسجيل. فمنذ 2019 مال الكثير في الرؤية للأنظمة ذاتية التشغيل نحو النماذج القابلة للتدريب، لكن الهندسة بقيت على حالها: صيغ العمق ومصادر الخطأ لم تفقد صلاحيتها. وهذه من الناحية العملية ركيزة مفيدة لفهم مصدر الأخطاء في أي منظومة حديثة، سواء كانت خط معالجة مجسّمًا قائمًا على الشبكات العصبية أو كاميرا مركّبة على روبوت.
Delegate Deep Research, Coding & Workflows to an AI Agent
Deploy autonomous multi-step execution with NomadNet Agent (agent.nomadnet.ai) — automated web research, data synthesis, code generation, and complex task orchestration.
أهم ما في عالم الذكاء الاصطناعي — مرة كل أسبوع
سبع قصص مهمة فعلاً هذا الأسبوع، مختارة بعناية. بلا ضجيج ولا بيانات صحفية.
تم! تحقق من بريدك للتأكيد.